

1. 서 론
1.1 연구의 배경 및 목적
1.2 연구의 범위 및 방법
2. 포인트클라우드 및 BIM 기반 구조부재 추출 관련 선행연구 고찰
2.1 건설현장 포인트클라우드 활용 및 구조부재 추출 연구
2.2 BIM 및 IFC 기반 포인트클라우드 연계 및 객체 추출 연구
2.3 기존 연구의 한계 및 연구의 차별성
3. BIM 기반 구조부재 포인트클라우드 추출 방법
3.1 연구 프로세스
3.2 드론 기반 포인트클라우드 구축 및 전처리
3.3 BIM 모델 구축 및 정합
3.4 IFC 기반 구조부재 포인트클라우드 추출 방법
4. 구조부재 포인트클라우드 추출 결과 및 분석
4.1 구조부재별 추출 결과
4.2 대표 ROI 기반 구조부재 추출 성능 평가
4.3 구조부재별 추출 특성 및 한계 분석
5. 결 론
1. 서 론
1.1 연구의 배경 및 목적
건설현장의 공정관리는 현장관리자의 육안 점검, 현장 사진 및 수기자료 등을 기반으로 수행되는 경우가 많아 실제 시공상태를 객관적이고 지속적으로 파악하는 데 한계가 있다. 특히 공사 중인 건설현장은 적치자재, 가시설물 및 다양한 작업요소가 복잡하게 배치되어 있기 때문에 현장 전체의 시공상태를 직접 확인하고 공간적으로 기록하는 데 제약이 발생할 수 있다. 이에 넓은 범위를 비교적 신속하게 촬영하고 작업공간에 대한 직접적인 접근을 최소화하면서 3차원 데이터를 취득할 수 있는 드론이 건설현장 정보취득 수단으로 활용되고 있다. 드론 영상, 드론 LiDAR 및 지상 LiDAR를 활용하여 건물의 실내외 포인트클라우드를 구축하고, 이를 모델링, 도면 생성 및 시공검사에 활용할 수 있는 가능성이 제시되고 있다(Lee & Suh, 2022).
드론 사진측량으로 생성한 포인트클라우드는 건설현장의 형상을 3차원 공간상에 표현할 수 있으며, BIM과 정합할 경우 BIM에 정의된 구조부재의 위치 및 형상정보를 기준으로 실제 시공상태를 비교하는 데 활용할 수 있다. Kim et al. (2020)은 드론 영상으로 생성한 포인트클라우드에서 지면, 건물 영역 및 세부 구조물을 단계적으로 추출하여 3차원 건물 모델을 생성한 바 있다.
그러나 실제 공사현장에서 취득한 포인트클라우드는 가시설물, 적치자재, 인접부재가 함께 존재하고, 촬영 방향과 시야 확보 여부에 따라 일부 구조부재가 가려지는 문제가 발생할 수 있다. 이로 인해 구조부재의 일부 포인트클라우드가 결손되거나 비대상 객체의 Point가 함께 포함될 수 있으며, 객체 간의 경계가 불분명한 경우 구조부재를 정확하게 분리하기 어려울 수 있다.
한편 BIM의 개방형 표준인 IFC (Industry Foundation Classes)는 건축물을 구성하는 객체의 유형뿐만 아니라 위치 및 형상정보를 포함하고 있어 포인트클라우드와 연계한 객체 단위 분석의 기준정보로 활용할 수 있다. 본 연구에서는 IFC 형식으로 변환된 BIM 모델을 ‘IFC-BIM’으로 정의하였다. IFC-BIM 데이터에서 객체의 위치와 형상정보를 추출하고 좌표정보를 변환하여 분석에 활용하는 연구도 수행되어 왔다(Kim & Yu, 2015).
이에 본 연구에서는 드론 사진측량으로 구축한 실제 철근콘크리트 공사현장 포인트클라우드와 IFC-BIM을 정합한 뒤, IFC 구조부재의 위치 및 형상정보를 이용하여 기둥, 보, 벽체 및 슬래브의 Point를 추출하였다. 또한 가시설물, 적치자재, 폐색 및 인접 부재가 추출 결과에 미치는 영향을 분석하고, 대표 관심영역(Region of Interest, ROI)에서 구축한 Ground Truth와 자동 추출 결과를 비교하여 구조부재별 성능을 평가하였다.
1.2 연구의 범위 및 방법
본 연구의 분석범위는 경상남도 진주시에 위치한 그린스타트업 타운 건설현장의 3층 구조체이며, 대상 구조부재는 기둥(Column), 보(Beam), 벽체(Wall), 슬래브(Slab) 네 종류로 한정하였다.
현장 데이터는 드론 촬영 영상을 사진측량 방식으로 재구성하여 포인트클라우드로 생성하였다. 그리고 분석에 필요한 BIM을 IFC 파일로 변환하여 포인트클라우드와 정합하였다. 이후 IFC 객체에 포함된 위치 및 형상정보를 활용하여 구조부재별 후보영역을 설정하고, Point-to-Mesh 거리조건과 부재별 후처리 기준을 적용함으로써 각 객체들을 추출하였다.
추출된 결과는 대표 ROI에서 구축된 Ground Truth와 비교하였다. Precision, Recall, F1-score를 통해 구조부재별 추출 성능이 평가되었고, Beam–Column 접합부, 폐색 등 실제 공사현장에서 발생하는 조건들이 추출 결과에 미치는 영향도 함께 검토하였다.
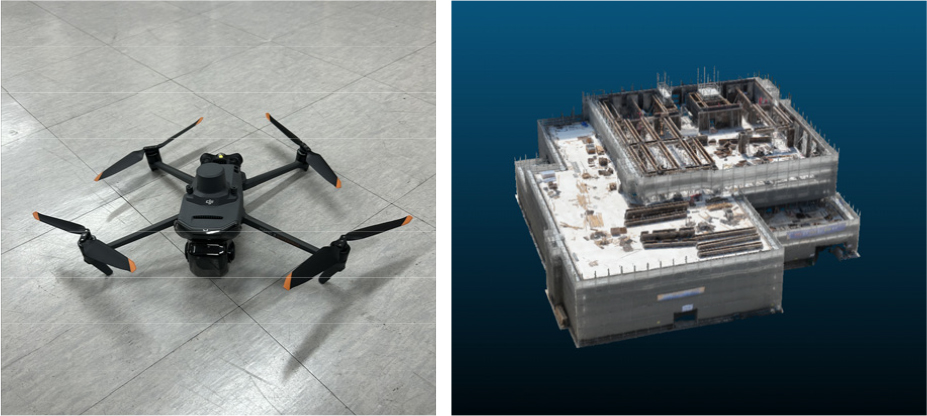
Figure 1은 본 연구에서 사용된 DJI Mavic 3E와 드론 촬영 영상을 사진측량 방식으로 재구성한 연구대상지 포인트클라우드를 나타낸다.
2. 포인트클라우드 및 BIM 기반 구조부재 추출 관련 선행연구 고찰
2.1 건설현장 포인트클라우드 활용 및 구조부재 추출 연구
건설현장의 3차원 현황파악을 위해 지상 LiDAR나 드론 LiDAR 등으로 포인트클라우드를 구축하는 기술이 연구되고 있다. 포인트클라우드는 객체의 공간적 위치와 형상을 3차원 좌표로 표현할 수 있으므로, 시공현황 파악, 품질검측, As-built 모델 구축 및 공정관리 등 다양한 건설관리 분야에 활용되고 있다.
Maalek et al. (2018)은 실제 건설현장에서 TLS (Terrestrial Laser Scanning)를 이용하여 포인트클라우드를 취득하고 기둥·보·슬래브 등 구조부재 추출을 위한 평면 및 선형 특징의 자동 분할 방법을 제안하였다. 연구에서는 건설현장 포인트클라우드가 폐색, 이동 객체 및 먼지 등에 의해 이상치를 포함할 수 있음을 지적하고, Robust PCA와 군집화 기법을 이용하여 이러한 현장 조건에서도 평면 및 선형 특징을 안정적으로 분할하고자 하였다.
Maalek et al. (2019)은 철근콘크리트 공사현장에서 취득한 TLS 포인트클라우드를 대상으로 평면 및 선형 특징을 분할하고, 객체 간 위치 및 공간적 관계를 활용하여 기둥, 슬래브 및 철근을 의미론적으로 추출하였다. 이후 추출 결과를 계획 BIM과 비교하여 공정현황 및 부재의 치수 적합성을 평가하였다.
딥러닝 기반 의미론적 분할은 포인트클라우드의 객체 인식과 분할을 자동화하는 데 활용된다. Perez-Perez et al. (2021)은 Scan2BIM-NET을 제안하였다. CNN과 RNN을 함께 사용하여 보, 천장, 기둥, 바닥, 배관 및 벽체를 분할하였다. 이 모델은 평균 86.13%의 분류 정확도를 보였다. 각 점에 객체의 의미 정보를 부여하는 방식으로, Scan-to-BIM 과정의 수작업 객체 분할을 자동화하고자 하였다.
또한 드론으로 취득한 현장 3차원 데이터를 BIM과 연계하여 공정관리에 적용하려는 연구도 진행되었다. Tárrago Garay et al. (2025)은 드론으로 취득한 3차원 스캐닝 정보와 BIM을 연계하였다. 이를 바탕으로 건설공정 관리를 자동화하는 방법을 제안하였다.
이처럼 건설현장의 포인트클라우드에서 구조부재를 추출하기 위해 기하학적 특징, 객체 간 공간관계 및 딥러닝 기반 의미론적 분할 등 다양한 접근이 제안되어 왔다. 다만 실제 공사현장의 포인트클라우드는 폐색, 노이즈, 객체 간 혼재 등으로 인해 구조부재의 형상정보가 온전히 확보되지 못하는 경우가 많아, 현장 조건을 반영한 객체 단위의 분석이 요구된다.
2.2 BIM 및 IFC 기반 포인트클라우드 연계 및 객체 추출 연구
설계 단계에서 작성된 BIM의 위치 및 형상정보를 현장 포인트클라우드 분석에 활용하는 Scan-vs-BIM 연구가 꾸준히 이루어져 왔다. 이 방법은 현장 포인트클라우드와 계획 BIM을 동일한 좌표계로 정합한 후, 두 데이터 사이의 공간적 대응 관계를 바탕으로 BIM 객체에 해당하는 실제 Point를 식별하거나 시공상태를 판별하는 방식이다.
Turkan et al. (2014)은 TLS 포인트클라우드와 BIM 모델 사이의 Scan-vs-BIM 객체 인식 프레임워크를 활용하여, 이미 완성된 영구 구조부재뿐만 아니라 거푸집, 철근, 동바리와 같은 임시·보조 객체의 시공 상태까지 인식하였다. 이 과정에서 포인트클라우드와 BIM 객체 표면 간의 공간적 대응 관계가 객체 인식에 활용되었다.
IFC 기반 BIM과 건물 스캔 데이터를 자동으로 정합하려는 시도도 있었다. Sheik et al. (2022)은 두 데이터에서 평면 교차점에 해당하는 Corner Point를 추출하고 RANSAC 기반 대응점 탐색을 통해 정합하는 방법을 제시하였다. 특히 IFC를 별도의 포인트클라우드 형식으로 변환하는 대신 객체의 위치와 형상정보를 직접 활용한 점이 특징적이다.
Zhang et al. (2024)은 BIM과 건설현장 포인트클라우드 간의 전역 정합 및 객체 대응을 자동화하는 방법을 제안하고, 정합된 BIM 객체와 실제 포인트클라우드 사이의 공간적 대응관계를 공정 모니터링에 적용하였다.
최근에는 BIM 정보를 포인트클라우드 객체 분할에 직접 활용하는 연구도 등장하였다. Zou et al. (2026)은 BIM 모델에서 가상의 포인트클라우드를 생성하여 학습데이터로 활용하는 BIM-guided Virtual-to-Real 프레임워크를 제안하였다. 실제 건설현장 포인트클라우드를 대상으로 벽체, 보, 바닥, 슬래브 등의 component-level semantic segmentation을 수행하면서, 폐색, 불균일한 점밀도, 노이즈가 의미론적 분할의 주요 제약 조건임을 제시하였다.
철골구조를 대상으로 한 Lin et al. (2025)의 연구에서는 IFC 객체의 형상정보와 OBB (Oriented Bounding Box)를 이용하여 부재의 축 방향과 형상범위를 설정하고, 이를 근거로 레이저스캐닝 포인트클라우드를 부재 단위로 분할한 후 추출된 형상정보를 다시 IFC 모델에 반영하는 방법이 제안되었다.
종합하면, 기존 연구들에서 BIM 및 IFC가 지니는 위치·형상정보는 포인트클라우드 정합, 객체 대응, 객체 분할, 구조부재 추출 및 시공상태 판단의 기준자료로 폭넓게 활용되어왔음을 확인할 수 있다.
2.3 기존 연구의 한계 및 연구의 차별성
선행연구를 검토한 결과, 건설현장 포인트클라우드의 구조부재 추출은 기하학적 특징을 이용하는 방식, BIM 또는 IFC 형상정보를 활용하는 Scan-vs-BIM 방식, 딥러닝 기반 의미론적 분할 방식 등을 중심으로 연구되어 왔다. Maalek et al. (2018, 2019)은 TLS 포인트클라우드의 평면 및 선형 특징을 활용하였으며, Turkan et al .(2014)과 Lin et al. (2025)은 BIM 및 IFC의 형상정보를 구조부재 대응과 분할에 활용하였다. 또한 Perez-Perez et al .(2021)과 Zou et al. (2026)은 딥러닝 기반 의미론적 분할을 적용하였다.
기존 연구는 대체로 TLS 또는 레이저스캐닝 기반 포인트클라우드를 중심으로 수행되었다. 사진측량 기반 포인트클라우드와 BIM을 연계한 연구도 수행되었으나, 실제 철근콘크리트 공사현장의 드론 사진측량 포인트클라우드를 대상으로 IFC 구조부재의 형상정보를 직접 활용하여 기둥, 보, 벽체 및 슬래브를 추출하고, 이 구조부재들의 추출 특성을 동일한 평가체계에서 비교한 연구는 상대적으로 제한적이다.
실제 공사현장에서는 폐색, 적치자재, 가시설물 및 인접 구조부재 등의 영향으로 구조부재를 구성하는 Point가 결손되거나 비대상 Point가 함께 포함될 수 있다. 따라서 구조부재 추출 시 형상정보뿐만 아니라 이러한 현장 데이터 특성도 함께 고려할 필요가 있다.
본 연구는 새로운 구조부재 추출 알고리즘을 제안하기보다, 기존 IFC-BIM 기반 거리 및 형상정보 활용 방법을 드론 사진측량으로 구축한 실제 공사현장 데이터에 적용하는 데 초점을 두었다. IFC-BIM과 포인트클라우드를 정합한 후 기둥, 보, 벽체 및 슬래브를 추출하고, 공통적인 Point-to-Mesh 거리 기반 선별 이후 구조부재별 형상 및 인접관계를 고려한 후처리를 적용하였다. 보는 OBB와 길이 방향 연속성 평가를, 벽체는 인접 보 영역 제거와 2D Grid 기반 평면 연속성 평가를 추가로 적용하였다. 또한 대표 ROI의 Ground Truth를 이용하여 네 구조부재의 추출 성능을 동일한 평가체계에서 비교하고, 실제 현장 조건에 따른 구조부재별 추출 특성과 한계를 분석하였다. 이를 통해 실제 공사현장 포인트클라우드에 대한 IFC-BIM 기반 구조부재 추출 방법의 적용 가능성을 검토하였다.
3. BIM 기반 구조부재 포인트클라우드 추출 방법
3.1 연구 프로세스
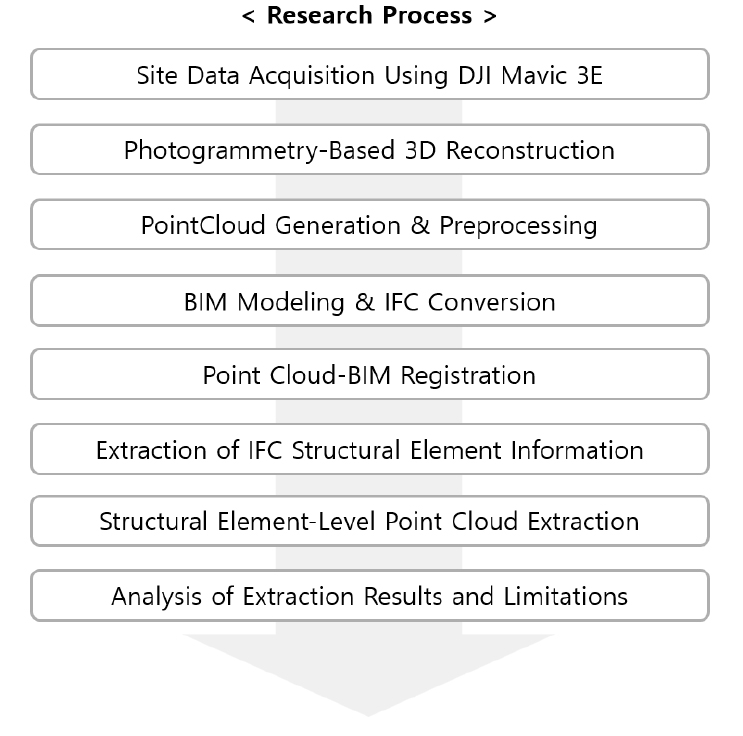
본 연구는 드론 사진측량을 통해 구축된 건설현장 포인트클라우드와 IFC 기반 BIM을 연계하여 구조부재 단위의 포인트클라우드를 추출하고 구조부재별 추출 특성과 현장 조건에 따른 적용성을 분석하는 절차로 수행하였다. 연구 대상은 경상남도 진주시에 위치한 그린스타트업 타운 건설현장의 3층 구조체이며 분석 대상 구조부재는 기둥(Column), 보(Beam), 벽체(Wall) 및 슬래브(Slab)로 선정하였다.
연구는 드론을 활용한 현장 촬영 및 사진측량 기반 포인트클라우드 구축, BIM 모델 구축 및 IFC 변환, 포인트클라우드-BIM 정합, IFC 구조부재 위치 및 형상정보 추출, 구조부재별 포인트클라우드 추출, 추출 결과 평가 및 한계 분석의 순서로 수행하였다. 따라서 전체 연구의 흐름도는 Figure 2와 같다.
3.2 드론 기반 포인트클라우드 구축 및 전처리
본 연구에서는 경상남도 진주시에 위치한 그린스타트업 타운 건설현장의 3차원 공간정보를 취득하기 위하여 DJI Mavic 3 Enterprise (DJI Mavic 3E)를 이용한 드론 촬영을 수행하였다. 현장 전체의 시공상태를 확보하기 위해 총 5개의 비행경로를 설정하였고, 각 경로에서 취득한 촬영 이미지를 통합하여 사진측량 기반 3차원 재구성에 활용하였다.
촬영 이미지는 DJI Terra V5.3.0을 이용하여 처리하였으며, 총 594장의 이미지를 바탕으로 항공삼각측량과 포인트클라우드 재구성을 진행하였다. 생성된 포인트클라우드는 WGS 84 / UTM Zone 52N 좌표계를 적용하여 LAS 형식으로 출력하였다. 드론 촬영 및 포인트클라우드 재구성에 적용된 주요 조건은 Table 1에 제시된 바와 같다.
Table 1.
Drone image acquisition and point cloud reconstruction parameters
이후 생성된 포인트클라우드는 구조부재 단위 분석을 위하여 CloudCompare를 통해 전처리되었다. 원본 데이터에는 주변 건축물, 지면, 수목 등 분석과 관련 없는 영역이 포함되어 있으므로, 공간적 Crop을 적용하여 공사 중인 대상 건축물을 중심으로 필요한 영역을 분리하였다. 그 다음 분석 범위인 3층 구조체를 기준으로 데이터를 구성하였으며, 전처리된 결과는 IFC-BIM과의 정합 및 구조부재 단위 추출에 사용되었다.
3.3 BIM 모델 구축 및 정합
포인트클라우드에서 구조부재를 추출하기 위해서는 각 부재의 위치 및 형상정보가 필요하다. 이에 Autodesk Revit 2025에서 설계도면을 바탕으로 BIM 모델을 구축하였다. 기둥(Column), 보(Beam), 벽체(Wall), 슬래브(Slab)의 치수와 위치를 반영하였고, 각 구조부재의 형상정보는 LOD 300 수준으로 구축하였다.
개별 구조부재를 기준으로 대응점을 설정하면 부재별 정합오차가 발생할 수 있고 좌표체계가 다르므로 포인트클라우드와 BIM을 직접 비교하는 데 어려움이 있다. 따라서 구축한 BIM 모델을 IFC 형식으로 변환하는 과정을 통해 구조부재별 객체정보와 3차원 형상정보를 분리하여 활용하였다. 이후 건물 전체의 외곽 형상을 정합 기준으로 설정하였다.
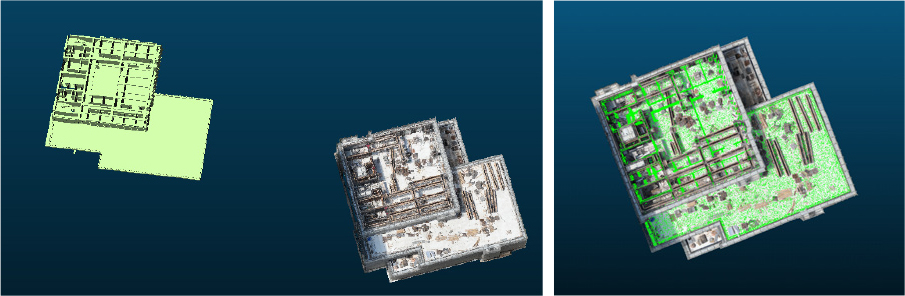
본 연구에서는 Convex Hull 기반 정합을 적용하여 두 데이터의 공간적 대응관계를 설정하였다. 먼저 포인트클라우드와 IFC-BIM의 외곽 형상을 기준으로 대응관계를 산정하였다. 정합 과정에서 산정한 회전 및 이동 변환값을 IFC-BIM에 적용하였다. 이를 통해 IFC-BIM의 좌표체계를 드론 포인트클라우드와 일치시켰다. 정합 후, 두 데이터를 동일 공간에 중첩하여 위치와 형상의 대응관계를 확인하였다. 따라서 최종 정합 데이터는 IFC 구조부재별 포인트클라우드 추출의 기준자료로 활용하였다.
정합 후 포인트클라우드와 IFC-BIM 간의 공간적 대응 정도를 정량적으로 확인하기 위해 대표 ROI의 실제 구조부재 Point와 대응 IFC Mesh 표면 사이의 최소거리를 산정하였다. 평가 지표로는 RMSE와 P95를 사용하였으며, P95는 평가 Point의 95%가 포함되는 거리 범위를 의미한다. 분석 결과로, 부재별 RMSE는 기둥 0.1018m, 보 0.1431m, 벽체 0.1161m, 슬래브 0.0598m로 나타났다. 또한, P95는 각각 0.1836m, 0.2673m, 0.2247m, 0.0985m로 나타났다. 전체 평가 Point를 기준으로 한 RMSE는 0.0722m, P95는 0.1351m로 나타났다. 다만 구조부재별 Point 수에 차이가 있으므로 정합 결과는 전체 결과와 부재별 결과를 함께 검토하였다. 구조부재별 정합 후 공간적 대응오차는 Table 2와 같다.
Table 2.
Point-to-mesh distance after registration
| RMSE (m) | P95 (m) | |
| Column | 0.1018 | 0.1836 |
| Beam | 0.1431 | 0.2673 |
| Wall | 0.1161 | 0.2247 |
| Slab | 0.0598 | 0.0985 |
| Overall | 0.0722 | 0.1351 |
다음의 Figure 3은 포인트클라우드와 IFC-BIM의 정합 전·후 결과를 나타낸다.
3.4 IFC 기반 구조부재 포인트클라우드 추출 방법
정합된 IFC-BIM의 구조부재 위치 및 형상정보를 바탕으로 드론 기반 포인트클라우드에서 각 부재에 대응하는 Point를 추출하였다. 전체 데이터를 , 구조부재 j의 IFC 형상을 Mj라 정의하였다. IFC 객체의 위치 및 형상범위를 기준으로 구조부재별 후보영역을 설정하고 후보영역에 포함된 Point와 IFC 객체 표면 사이의 최소거리를 계산하였다.
포인트클라우드와 BIM 객체 간의 공간적 대응 관계를 판단하기 위한 거리 기반 접근은 기존 연구에서도 활용되어 왔다. Turkan et al. (2014)은 3차원 모델을 삼각형 기반 Mesh로 변환한 후 스캔 Point와 BIM 객체 표면 간의 유클리드 거리를 이용하여 대응 Point를 식별하였으며, 일정 거리 이상 떨어진 Point를 객체 대응에서 제외하였다. 또한 Zhang et al. (2024)은 BIM 구조부재를 거리함수로 표현하고 Point와 구조부재 표면 간의 최단 거리를 포인트클라우드-BIM 정합 및 객체 대응에 활용하였다. 이에 본 연구에서는 이러한 거리 기반 공간 대응 개념을 적용하여 IFC 구조부재와 드론 포인트클라우드 간의 공간적 근접성을 구조부재 추출의 기본 기준으로 활용하였다.
본 연구에서는 IFC 객체의 3차원 형상을 삼각형 기반 Mesh로 변환하여 계산 가능한 표면으로 구성하였다. 후보 Point 와 IFC 객체 Mesh 간 최소거리는 다음 식 (1)과 같이 정의하였다.
여기서 는 후보 Point, 는 IFC 구조부재의 Mesh이며, q는 Mesh 표면상의 임의의 점이다. 따라서 는 후보 Point 에서 IFC 구조부재 Mesh 표면까지의 최소 유클리드 거리를 의미한다.
각 구조부재는 형상과 인접 부재와의 관계가 상이하므로 공통적인 Point-to-Mesh 거리 기반 선별을 적용한 후, 구조부재별 특성을 고려한 규칙 기반 추출 방법을 적용하였다. 이러한 정합 후 공간적 차이는 구조부재 추출 시 Point-to-Mesh 거리 임계값의 설정에 영향을 줄 수 있다. 따라서 본 연구에서는 정합 후 나타나는 공간적 차이를 고려하며, 이를 임계값과 일대일로 대응하여 설정하지 않았다. 구조부재별 형상, Point 분포 및 인접 구조부재와 비대상 Point의 혼입 정도가 다르므로, 각 거리조건에서 대상 부재의 형상 확보 정도와 오추출 발생 여부를 함께 비교하여 최종 임계값을 설정하였다.
3.4.1 기둥(Column) 포인트클라우드 추출
기둥은 다른 구조부재에 비해 단면 변화가 크지 않고 수직으로 형성되어 있는 구조부재이다. 먼저 IFC 형상을 기준으로, 외곽에서 약 0.25m까지 여유를 두어 기둥 주변의 Point를 확보하였다. 이는 포인트클라우드와 BIM 간 정합 오차 및 실제 현장 데이터의 분포를 고려하여 구조부재 주변의 Point를 충분히 확보하기 위한 것이다.
이후 각 후보 Point와 IFC Column 객체의 Mesh 표면 간 최소거리를 계산하고, 거리 임계값에 따라 기둥 포인트클라우드를 선별하였다. 또한 거리 임계값을 0.10m, 0.15m, 0.20m, 0.25m로 설정하여 추출 결과를 비교하였으며, 결과는 Table 3과 같다. 모든 결과에서 대상 기둥 8개가 확인되었다. 다만 0.20m 이후에는 거리 임계값 증가에 따라 추가 Point 확보량의 증가폭이 감소하는 추세를 보였으며, 임계값을 지나치게 확대할 경우 인접 구조부재 및 비대상 Point가 함께 포함될 가능성이 있다. 이에 본 연구에서는 형상 확보와 인접 Point 혼입 가능성을 함께 고려하여 IFC Column Mesh로부터 0.20m 이내에 위치하는 Point를 최종 Column 포인트클라우드로 추출하였다.
한편 기둥의 상·하부는 보와 접합되는 영역이므로 인접 구조부재의 Point가 혼입될 가능성을 고려하여 해당 구간을 일부 제거하는 후처리도 검토하였다. 그러나 실제 추출 결과에서는 별도의 상·하부 제거를 적용하지 않더라도 기둥 형상이 비교적 안정적으로 확보되었으며, 인접 부재의 Point 혼입도 크지 않은 것으로 확인되었다. 따라서 추가적인 형상 제거 과정은 적용하지 않았다.
Table 3.
Column extraction results according to distance threshold
| Distance Threshold | Extracted Columns | Extracted Points |
| 0.10m | 8/8 | 61,953 |
| 0.15m | 8/8 | 87,947 |
| 0.20m | 8/8 | 103,184 |
| 0.25m | 8/8 | 113,648 |
3.4.2 보(Beam) 포인트클라우드 추출
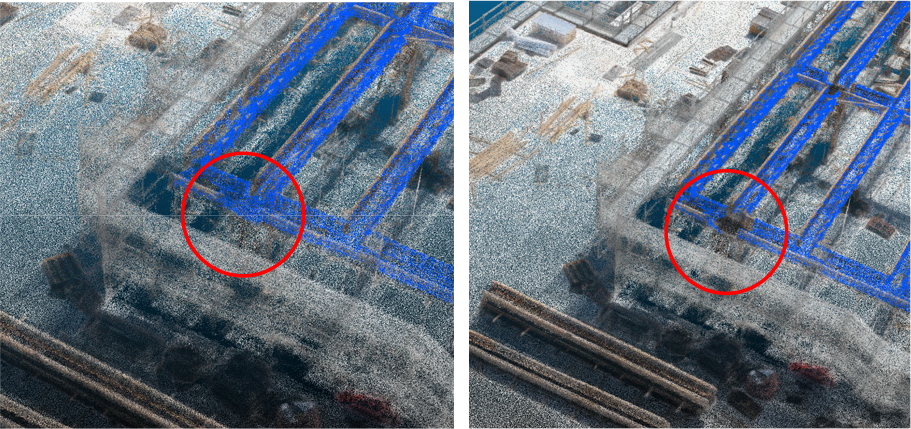
보는 수평 방향으로 길게 형성되며 기둥과 슬래브에 직접 접하는 구조부재이다. 이러한 형상적 특성으로 인해 IFC Beam 형상과의 거리만을 기준으로 Point를 선별할 경우 접합부 주변의 기둥 Point가 함께 포함될 가능성이 있다.
이에 본 연구에서는 IFC Beam의 위치와 배치 방향을 반영한 OBB(Oriented Bounding Box)를 구성하여 1차 후보영역을 설정하고, 이후 거리조건과 인접 부재 제거, 길이 방향 연속성 평가의 과정을 거쳐 보를 추출하였다.
먼저 각 IFC Beam 형상을 기준으로 OBB를 생성하였다. 정합 오차와 실제 Point들의 분포를 고려하여 OBB 외곽에 약 0.15m의 여유 범위를 설정하였다. 이는 기둥에 적용한 0.25m 보다 좁은 값으로, 보는 기둥에 비해서 단면 폭이 좁아 여유범위를 넓게 둘 경우, 인접한 벽체 또는 기둥의 Point가 포함될 우려를 고려한 값이다. 따라서 해당 영역에 포함된 Point들을 1차 후보군으로 설정하고, 각 후보 Point와 IFC Beam Mesh 표면 사이의 최소거리를 계산하였다.
거리 임계값은 0.05m, 0.07m, 0.10m의 세 조건으로 구분하여 추출 결과를 비교하였다. 세 조건 모두에서 보의 형상에 대응하는 Point가 확인되었다. 하지만 임계값을 0.10m까지 확대할 경우 보와 기둥의 접합부를 중심으로 기둥 Point들의 추출이 증가하는 현상이 나타났다. 반면 0.05m에서는 보 표면에 가까운 Point를 중심으로 선별되어 일부 구간이 충분히 추출되지 않을 가능성이 있다. 이에 보의 형상을 확보하면서 인접 부재 Point의 오추출을 제한할 수 있는 0.07m를 최종 임계값으로 적용하였다. 또한 세 조건 모두 29개 보 중 26개가 추출되었으며, 미추출된 3개의 보는 촬영 시점에 해당 부재의 형상이 충분히 형성되지 않은 구간으로 확인되었다. 임계값에 따른 보의 추출 결과는 Table 4와 같다.
Table 4.
Beam extraction results according to distance threshold
| Distance Threshold | Extracted Beams | Extracted Points |
| 0.05m | 26/29 | 332,099 |
| 0.07m | 26/29 | 406,648 |
| 0.10m | 26/29 | 460,277 |
임계값을 적용하였음에도, 보와 기둥이 직접 접하는 구간에서는 일부 기둥 Point가 보의 후보군에 포함되었다. 이를 해결하기 위해 IFC Column 형상과 겹치는 영역에 위치한 Point를 보의 후보군에서 제외하였다. Figure 4는 거리조건 적용 후 기둥 영역 제거 전·후의 과정을 나타내었다.
보의 특성에 따라 일부 구간에만 추출되었거나 연속적으로 추출이 되었는지 확인할 필요가 있다. 이를 위해 보의 전체 길이를 0.5m 단위로 분할하고, 각 구간에 10개 이상의 Point가 존재하는 경우 해당 구간을 점유구간으로 정의하였다. 전체 분할구간 중 점유구간의 비율이 50% 이상인 경우 보의 길이 방향 형상이 일정 수준 이상 확보된 것으로 판단하였다.
길이 방향 점유율 Rocc는 다음과 같이 정의하였다.
여기서 는 Point가 충분히 존재하는 점유구간의 수이며, 은 보 전체 길이를 분할한 총 구간의 수이다. 최종적으로 OBB를 통해 설정된 후보영역에서 IFC Beam Mesh와의 거리조건을 만족하고, Column 중첩영역 제거 및 길이 방향 연속성 조건을 통과한 Point를 보의 포인트클라우드로 추출하였다.
3.4.3 벽체(Wall) 포인트클라우드 추출
벽체는 길이 방향과 수직 방향으로 넓은 평면을 형성하며, 주변에 가시설물이나 인접 구조부재가 함께 존재할 수 있어 단순 거리조건만으로는 비대상 Point가 포함될 가능성이 있다. 이에 본 연구에서는 IFC Wall 형상을 기준으로 후보영역을 설정하고, 각 후보 Point와 Wall Mesh 표면 간의 최소거리를 계산하였다.
거리 임계값은 0.05m, 0.10m, 0.15m의 세 조건으로 설정하여 추출 결과를 비교하였다. 임계값이 증가할수록 벽체 주변의 Point가 추가적으로 포함되었다. 0.05m 조건에서는 일부 벽체 Point의 확보가 제한되었지만, 0.15m 조건에서는 인접 구조부재나 비대상 Point의 추출이 증가하였다. 따라서 벽체 형상 확보와 비대상 Point 혼입을 고려하여 0.10m를 최종 거리 임계값으로 설정하였다. 임계값에 따른 추출 결과는 다음 Table 5와 같다.
Table 5.
Wall extraction results according to distance threshold
| Distance Threshold | Extracted Points |
| 0.05m | 273,643 |
| 0.10m | 516,919 |
| 0.15m | 678,366 |
초기 추출과정에서는 일부 보의 Point가 벽체의 후보영역에 포함되는 사례가 확인되어, IFC Beam 형상과 중첩되는 영역의 Point를 후보군에서 제거하였다. 이후 남은 후보 Point에 대해 Yoo et al. (2023)의 2D Grid 기반 접근을 참고하여 평면 연속성 평가를 수행하였다. Grid 크기는 0.10m × 0.10m와 0.20m × 0.20m를 비교하였으며, 0.10m 조건에서는 Point 결손으로 실제 Wall Point까지 제거되는 경우가 나타났다. 반면 0.20m 조건에서는 벽체 형상이 보다 연속적으로 확보되어 최종 Grid 크기로 적용하였다.
최종적으로 거리 기반 선별, 보의 중첩영역 제거 및 2D Grid 기반 평면 연속성 평가를 순차적으로 적용하여 벽체의 포인트클라우드를 추출하였다.
3.4.4 슬래브(Slab) 포인트클라우드 추출
슬래브는 넓은 수평면을 형성하는 구조부재이므로 IFC Slab 객체의 위치 및 형상범위를 기준으로 후보영역을 설정하였다. 먼저 IFC Slab 형상 주변의 Point를 후보군으로 추출한 후, 각 후보 Point와 IFC Slab Mesh 표면 간 최소거리를 계산하였다.
거리 임계값에 따른 추출 결과를 비교하기 위해 0.05m, 0.07m 및 0.10m를 적용하였다. 임계값이 증가할수록 IFC Slab 형상 주변에서 추출되는 Point 수도 증가하였다. 0.05m에서는 Slab 표면과 가까운 Point를 중심으로 추출되었으며, 일부 구간에서는 슬래브 형상 확보가 제한되었다. 그러나 0.10m 조건에서는 슬래브 상부에 위치한 적치자재 및 공사용 요소와 같이 실제 Slab에 해당하지 않는 Point도 함께 포함될 가능성이 증가하였다. 따라서 슬래브 형상 확보와 상부 비대상 Point 혼입을 고려하여 0.07m를 최종 거리 임계값으로 적용하였다. 임계값에 따른 슬래브 추출 결과는 Table 6과 같다.
Table 6.
Slab extraction results according to distance threshold
| Distance Threshold | Extracted Points |
| 0.05m | 1,744,329 |
| 0.07m | 2,815,277 |
| 0.10m | 3,298,755 |
최종적으로 IFC Slab Mesh로부터 0.07m 이내에 위치하는 Point를 슬래브 포인트클라우드로 추출하였다. 다만 슬래브는 넓은 상부면에 적치자재와 공사용 요소가 위치할 수 있기 때문에 거리조건만으로 모든 비대상 Point를 제거하는 데에는 한계가 있었다. 또한 촬영 방향이나 폐색으로 인해 일부 영역에서는 슬래브 표면의 Point 자체가 충분히 생성되지 않은 경우도 확인되었다. 이러한 오추출 및 미추출 특성은 이후 구조부재별 성능평가에서 정량적으로 분석하였다.
4. 구조부재 포인트클라우드 추출 결과 및 분석
4.1 구조부재별 추출 결과
본 연구에서 제안한 IFC 기반 구조부재 포인트클라우드 추출 방법을 적용한 결과, 기둥(Column), 보(Beam), 벽체(Wall) 및 슬래브(Slab)의 포인트클라우드를 구조부재별로 추출할 수 있었다. 각 구조부재의 최종 추출 결과는 다음의 Figure 5와 같다.
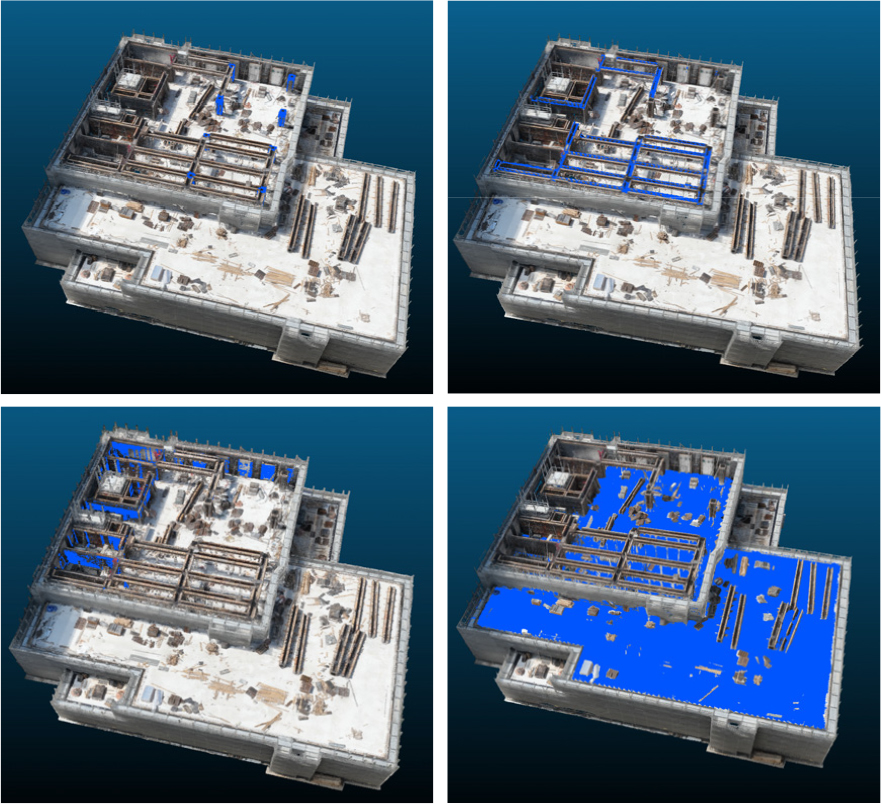
기둥의 경우 수직 방향으로 독립적인 형상을 가지며 단면 변화가 크지 않아 IFC Column Mesh와의 거리 기반 추출을 통해 전체적인 기둥 형상이 안정적으로 확보되는 경향을 보였다. 또한 인접 구조부재와의 접합부를 제외한 대부분의 구간에서 기둥 형상에 대응하는 Point가 연속적으로 추출되어 Figure 5(a)와 같이 전체적인 기둥 형상이 안정적으로 추출되었다.
보는 기둥과 직접 접하는 구조적 특성으로 인해 접합부에서 인접 구조부재의 Point가 함께 포함되거나 일부 구간의 Point가 미추출되는 현상이 나타났다. 그러나 기둥 영역 제거와 길이 방향 연속성 평가를 적용한 이후에는 Figure 5(b)와 같이 주요 보 형상이 길이 방향을 따라 비교적 연속적으로 추출되는 것을 확인하였다.
벽체는 넓은 수직면을 형성하므로 Point-to-Mesh 거리조건과 2D Grid 기반 평면 연속성 평가를 함께 적용하였다. 그 결과 Figure 5(c)와 같이 주요 벽체 수직면은 추출되었으나, 일부 영역에서는 가시설물, 적치자재 및 폐색의 영향으로 벽체의 Point가 누락되거나 비대상 Point가 함께 포함되었다. 특히 포인트클라우드 밀도가 낮거나 결손이 발생한 구간에서는 Grid 기반 연속성 조건에 따라 실제 벽체의 Point가 제거되는 경우도 확인되었다.
슬래브의 경우 넓은 수평면 형상으로 인해 거리 기반 추출을 통해 상대적으로 넓은 영역의 슬래브 포인트클라우드가 확보되었다. 전체적으로 슬래브의 포인트클라우드 추출이 원활하게 이루어졌으나, 공사현장의 특성 상 슬래브 상부에 적치자재와 공사용 요소가 존재하므로 비대상 Point가 함께 추출되었음을 알 수 있었고, 그 결과는 Figure 5(d)에서 확인할 수 있다.
이상의 결과는 동일한 IFC 기반 거리조건만으로 구조부재별 추출 특성을 충분히 반영하기 어렵다는 점을 보여준다. 따라서 각 구조부재의 형상과 인접관계, 현장 조건을 고려한 구조부재별 규칙을 기반으로 한 처리방법이 필요하다.
4.2 대표 ROI 기반 구조부재 추출 성능 평가
구조부재별 포인트클라우드 추출 성능을 정량적으로 평가하기 위해 원본 드론 사진측량 포인트클라우드에서 기둥(Column), 보(Beam), 벽체(Wall) 및 슬래브(Slab)의 형상이 식별되는 관심 영역(Region of Interest, ROI)을 선정하였다. 각 구조부재에 대해 3개의 ROI를 설정하였으며, 해당 영역에서 대상 구조부재에 해당하는 Point를 수동으로 분리하여 Ground Truth(GT)를 구축하였다.
자동 추출 결과와 Ground Truth는 동일한 원본 포인트클라우드에서 생성된 데이터이므로, 동일 ROI 내에서 Point 좌표의 일치 여부를 기준으로 비교하였다. Ground Truth와 자동 추출 결과에 모두 포함된 Point를 True Positive (TP), Ground Truth에는 존재하지만 자동 추출되지 않은 Point를 False Negative (FN)로 정의하였다. 또한 자동 추출 결과에는 포함되었으나 Ground Truth에는 포함되지 않은 Point를 False Positive (FP)로 정의하였다. Shen et al. (2024)은 포인트클라우드 객체 추출 및 분할 결과를 Ground Truth와 비교하여 TP, FP, FN을 정의하고, 이를 기반으로 Precision, Recall 및 F1-score를 산정하였다.
이를 바탕으로 구조부재별 추출 성능을 평가하기 위해 Precision, Recall 및 F1-score를 다음의 식 (3), (4), (5)와 같이 산정하였다.
Precision은 자동으로 추출된 Point 중 실제 대상 구조부재에 해당하는 Point의 비율을 의미하며 Recall은 실제 구조부재 Point 중 자동 추출 방법을 통해 확보된 Point의 비율을 의미한다. F1-score는 Precision과 Recall을 종합적으로 고려한 지표이다.
각 구조부재별 3개의 ROI에서 산정한 Precision, Recall 및 F1-score의 평균과 표준편차를 Table 7에 제시하였다. 또한 구조부재별 추출 성능과 변동 특성을 비교하기 위해 평균값과 표준편차를 Figure 6에 나타내었다.
Table 7.
ROI-based point cloud extraction performance
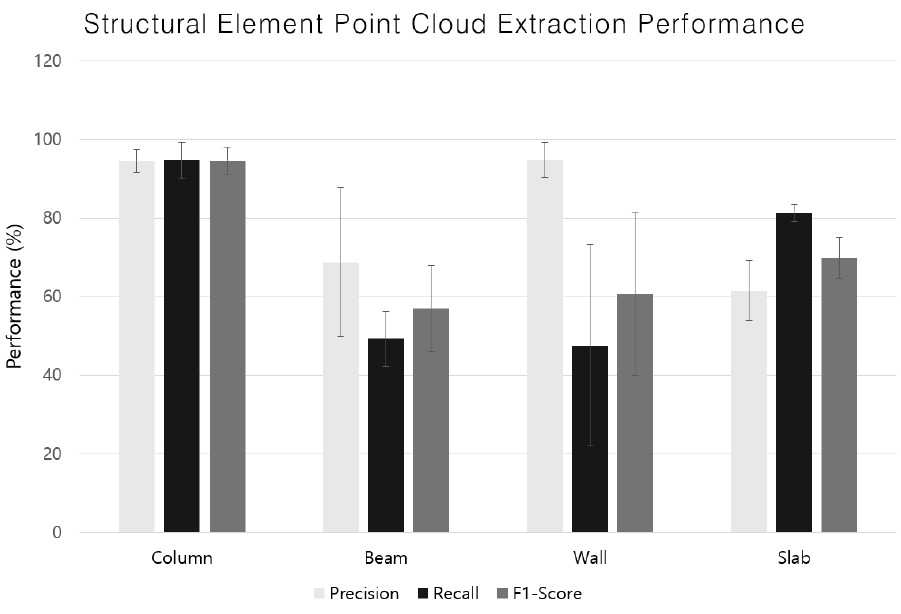
기둥은 Precision 94.53%, Recall 94.79%, F1-score 94.64%로 가장 높은 성능을 나타냈으며, ROI 간 편차도 상대적으로 작게 나타났다. 이는 자동 추출된 Point의 대부분이 실제 기둥에 해당하는 동시에, Ground Truth에 포함된 Column Point도 대부분 확보되었음을 의미한다. 기둥은 다른 구조부재에 비해 형상이 비교적 독립적이고 IFC 형상과의 공간적 대응도 명확하여 안정적인 추출이 가능했던 것으로 판단된다.
보는 Precision 68.79%, Recall 49.23%, F1-score 56.99%로 상대적으로 낮은 값을 나타냈다. 특히 Recall이 50% 미만으로 나타난 것은 실제 보에 해당하는 Point 중 상당 부분이 자동 추출과정에서 누락되었음을 보여준다. 또한 Precision의 표준편차가 18.92%로 비교적 크게 나타나 ROI별 추출 결과에도 차이가 있었음을 확인할 수 있다. 다만 전체 추출 결과에서는 주요 보의 길이 방향 형상이 비교적 연속적으로 확보되는 것을 확인하였다. 따라서 보의 추출 결과는 Point 단위 Precision 및 Recall뿐만 아니라, 앞서 정의한 길이 방향 점유율과 형상 연속성을 함께 고려하여 해석할 필요가 있다.
벽체는 Precision 94.80%로 높게 나타났으나 Recall은 47.58%로 상대적으로 낮았으며, ROI 간 편차도 크게 나타났다. 즉, 추출된 Point 자체의 정확도는 높아 비대상 Point의 혼입은 비교적 제한적이었으나, 실제 벽체를 구성하는 Point를 충분히 확보하지 못한 것으로 나타났다. 특히 Recall의 표준편차가 25.59%로 크게 나타나 벽체의 Point 분포와 결손 정도에 따라 추출 성능의 차이가 크게 발생한 것으로 볼 수 있다.
슬래브는 Recall 81.29%로 비교적 높게 나타났으나 Precision은 61.49%로 상대적으로 낮게 나타났다. 이는 Ground Truth에 포함된 Slab Point의 상당 부분은 확보하였으나, 슬래브 표면 인근에 위치한 적치자재 및 공사용 요소 등의 비대상 Point가 함께 추출되었음을 의미한다. 따라서 슬래브는 벽체와 달리 미추출보다는 비대상 Point의 혼입이 상대적으로 주요한 오차 형태로 나타났다.
구조부재별 결과를 비교하면 Column은 Precision과 Recall이 모두 높아 가장 안정적인 추출 성능을 보였다. 반면 보와 벽체는 실제 대상 Point를 충분히 확보하지 못해 Recall이 낮게 나타났으며, 슬래브는 대상 Point의 확보율은 높았지만, 비대상 Point의 혼입으로 인해 Precision이 상대적으로 낮았다. 이와 같이 동일한 IFC 기반 추출 방법을 적용하더라도 구조부재의 형상, 인접관계 및 포인트클라우드의 분포 특성에 따라 서로 다른 추출 오차가 발생함을 확인하였다.
다만 본 평가는 전체 건설현장의 모든 구조부재를 대상으로 한 전수평가가 아니라, 각 구조 부재별로 선정한 대표 ROI를 대상으로 수행한 결과이다. 따라서 Table 7의 값은 전체 현장의 절대적인 추출 정확도를 의미하기보다는 본 연구에서 적용한 추출 방법의 구조부재별 성능 특성과 차이를 비교하기 위한 결과로 해석할 필요가 있다.
4.3 구조부재별 추출 특성 및 한계 분석
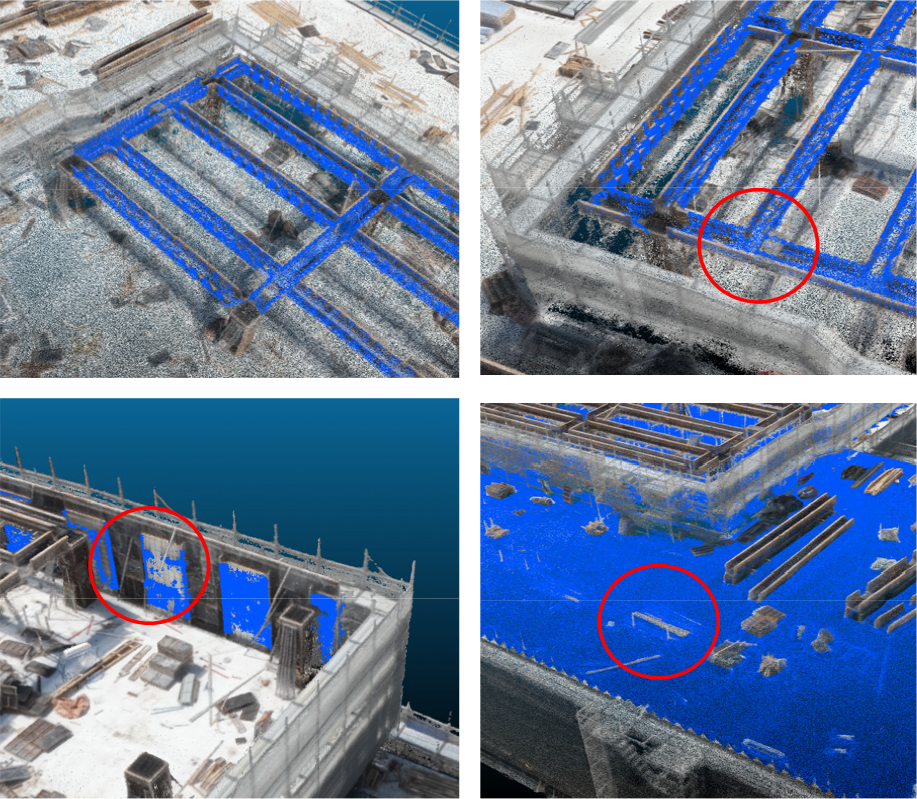
구조부재별 정량평가 결과에서 나타난 성능 차이의 원인을 확인하기 위해 대표적인 미추출 및 오추출 사례를 분석하였다. Figure 7은 보, 벽체, 슬래브에서 확인된 주요 추출 오류 사례를 나타낸다.
기둥은 네 구조부재 중 가장 안정적인 추출 결과를 보였다. 기둥의 상·하부는 보와 접합되는 영역이기 때문에 인접 구조부재의 Point가 함께 포함될 가능성이 있었으며, 초기에는 해당 구간을 일부 제거하는 후처리도 검토하였다. 그러나 실제 추출 결과에서는 별도의 상·하부 제거를 적용하지 않더라도 기둥 형상이 비교적 안정적으로 확보되었고, 인접 부재 Point의 혼입도 크지 않았다. 이에 기둥에는 별도의 형상 제거 과정을 적용하지 않았다. 이러한 결과는 기둥의 형상이 비교적 단순하고 IFC 형상과 실제 포인트클라우드 간의 공간적 대응 관계가 명확했기 때문으로 판단된다.
보는 Figure 7(a)와 같이 길이 방향 형상은 전반적으로 확보되었으나 일부 구간에서 Point가 부분적으로 누락되는 현상이 나타났다. 또한 Figure 7(b)와 같이 보와 기둥의 접합부에서는 두 구조부재가 공간적으로 인접하여 일부 Point의 구분이 어려운 영역이 확인되었다. 이러한 접합 관계와 촬영 방향 및 폐색에 따른 부분적인 포인트클라우드 결손이 보의 낮은 Recall에 영향을 미친 것으로 판단된다.
벽체는 Figure 7(c)와 같이 일부 수직면에서 실제 Wall Point가 미추출되는 현상이 확인되었다. 이는 2D Grid 기반 평면 연속성 평가 과정에서 비대상 Point를 제거하는 동시에, Point 밀도가 낮거나 부분적으로 결손된 실제 벽체 영역까지 함께 제거되었기 때문으로 판단된다. 따라서 Grid 조건을 엄격하게 적용할수록 비대상 Point의 혼입은 줄일 수 있으나, 실제 Wall Point의 미추출이 증가할 수 있는 상충관계가 나타났다.
한편 초기 벽체 추출과정에서는 IFC Wall 형상을 기준으로 주변 후보 Point를 설정하면서, 실제 벽체 Point가 충분히 존재하지 않는 일부 구간에서 인접한 보의 Point가 벽체 후보영역에 포함되는 사례가 확인되었다. 이는 IFC Wall과 공간적으로 가까운 다른 구조부재의 Point가 거리조건을 함께 만족했기 때문이다. 이를 보완하기 위해 IFC Beam 형상과 중첩되는 영역의 Point를 벽체 후보군에서 별도로 제거하는 과정을 추가하였으며, 이후 2D Grid 기반 평면 연속성 평가를 적용하였다. 그 결과 보의 Point의 혼입은 대부분 제거할 수 있었으며, 최종 벽체의 포인트클라우드는 거리 기반 선별, 보의 중첩영역 제거, 평면 연속성 평가를 순차적으로 적용하여 구성하였다.
슬래브는 Figure 7(d)와 같이 넓은 수평면의 Point는 전반적으로 확보되었으나, 슬래브 상부의 적치자재 및 공사용 요소와 같이 IFC Slab 표면에 인접한 비대상 Point가 일부 함께 추출되는 현상이 나타났다. 이에 따라 슬래브는 높은 Recall을 확보하였으나 Precision은 상대적으로 낮게 나타난 것으로 판단된다.
이상의 결과를 통해 드론 사진측량 기반 건설현장 포인트클라우드의 구조부재 추출 성능은 구조부재의 형상뿐만 아니라 인접 구조부재와의 현장 조건, 가시설물 및 적치자재, 폐색 및 촬영 방향에 따른 포인트클라우드 결손 등에 영향을 받는 것으로 확인되었다. 따라서 실제 공사현장 적용을 위해서는 구조부재별 형상과 현장 조건을 고려한 추출조건의 설정이 필요하다.
5. 결 론
본 연구에서는 드론 사진측량을 통해 구축한 실제 철근콘크리트 건설 현장 포인트클라우드와 IFC-BIM을 정합하였다. 정합 후 대표 ROI를 대상으로 공간적 대응 정도를 평가한 결과, 구조부재별 RMSE는 0.0598~0.1431m 범위로 나타났다. 이후 기둥(Column), 보(Beam), 벽체(Wall) 및 슬래브(Slab)의 구조부재별 포인트클라우드를 추출하였다. 또한, 구조부재별 추출 특성과 현장 조건에 따른 적용 가능성 및 한계를 분석하였다.
IFC-BIM 기반 구조부재 위치 및 형상정보를 기준으로 후보영역을 설정하였다. 이후 IFC Mesh와 Point 간의 최소거리를 이용하여 다양한 거리조건을 비교하고, 각 구조부재에 대응하는 Point를 선별하였다. 보는 OBB 기반 후보영역을 설정한 후 기둥과 중첩되는 영역을 제거하였다. 이후 길이 방향 연속성 평가를 적용하였다. 벽체는 거리조건으로 선별한 후보 Point에서 인접 보 영역을 제거하고, 2D Grid 기반 연속성 평가를 추가로 적용하였다.
대표 ROI의 Ground Truth와 자동 추출 결과를 비교한 결과, 구조부재별 추출 성능에 차이가 나타났다. F1-score는 기둥 94.64%, 슬래브 69.83%, 벽체 60.63%, 보 56.99%로 나타났다. 기둥은 가장 안정적인 추출 성능을 보였다. 반면 보는 Point 단위 성능이 상대적으로 낮았으나, 길이 방향의 주요 형상은 비교적 연속적으로 확보되었다.
본 연구를 통해 실제 철근콘크리트 공사현장의 드론 사진측량 포인트클라우드에 IFC-BIM 기반 구조부재 추출 방법의 적용 가능성을 확인하였다. 또한, 구조부재별 추출 성능과 현장 조건에 따른 추출 특성을 확인하였다. 다만 정량평가는 전체 구조부재에 대한 전수평가가 아니라 구조부재별 대표 ROI를 대상으로 수행하였다. Ground Truth는 동일한 기준에 따라 수동으로 구축하였으나, 부재 간 경계가 불명확한 일부 영역에서는 작업자의 판단이 반영될 수 있다. 또한, 거리 임계값, Grid 크기 및 연속성 조건은 본 연구에서 취득한 포인트클라우드의 분포와 추출 결과를 바탕으로 설정한 경험적 기준이다. 따라서 이를 다른 현장에 동일하게 적용하는 데에는 한계가 있다.
향후 연구에서는 드론의 촬영 방향, 비행경로, 촬영 위치 및 비행속도 등의 조건을 달리하여 구조부재별 포인트클라우드 생성 특성을 비교할 필요가 있다. 또한, 폐색과 촬영 각도에 따른 데이터 결손을 줄일 수 있는 취득 조건을 검토할 필요가 있다. 이후 구조부재별 추출 결과를 BIM 객체정보와 연계하여 객체별 시공상태를 판정하고자 한다. 나아가 시계열 포인트클라우드를 활용한 객체 단위 공정률 산정으로 연구를 확장하고자 한다.