

1. 서 론
1.1 연구의 배경 및 목적
1.2 연구의 범위 및 방법
2. 선행연구 및 이론적 고찰
2.1 가시성 분석의 이론적 기원: Isovist와 공간 구문론
2.2 3차원 가시성 분석 기술의 발전
2.3 BIM 기반 가시성 분석의 실무적 당위성 및 차별성
2.4 기존 가시성 분석 방법론과의 비교 및 본 연구의 위치
3. BIM 기반 입면 가시성 분석 알고리즘 설계
3.1 알고리즘 구성 개요 및 통합 워크플로우
3.2 데이터 입력 및 추출(Data Input & Extraction)
3.3 가시성 판별 연산(Visibility Computation)
3.4 결과 출력 및 데이터 피드백
4. BIM 기반 가시성 분석의 활용 가능성
4.1 학술적 의의
4.2 실무적 의의
5. 결 론
1. 서 론
1.1 연구의 배경 및 목적
현대 고밀도 도시 공간에서 건축물의 외부 입면은 도시 경관의 정체성과 장소성 형성에 결정적인 역할을 수행한다. 입면의 시각적 노출 정도는 보행자의 공간 인지와 이동 행태, 상업 시설의 집객력(Stamps, 2005; Porta et al., 2006), 그리고 경관 심의 및 도시 설계 지침상의 정량적 근거라는 세 가지 측면에서 실무적 중요성을 지닌다. 그럼에도 실무 설계 과정에서는 여전히 설계자의 주관적 경험이나 단편적 시각화에 의존하는 경우가 많아, 객관적이고 재현 가능한 정량화 방법론의 필요성이 지속적으로 제기되어 왔다.
학술적으로는 Benedikt (1979)의 Isovist 이론, Hillier and Hanson (1984)의 공간 구문론(Space Syntax), Turner et al. (2001)의 가시성 그래프 분석(VGA)이 가시성 정량화의 이론적 기반을 마련하였으나, 이들은 공통적으로 2차원 평면 기반 분석 체계에 한정되어 건축물의 수직적 차폐와 입면 단위의 노출 분포를 정밀하게 다루는 데 구조적 한계를 내포한다(Bartie et al., 2010). 나아가 기존 3차원 가시성 분석 도구들은 BIM 설계 모델을 외부 형식으로 변환하는 과정에서 데이터 단절이 발생하고, 분석 수치가 BIM 객체 속성으로 귀속되지 않아 설계 변경 시마다 분석을 재수행해야 하는 비효율이 존재한다(Koltsova et al., 2013).
이에 본 연구는 Autodesk Revit 2025와 Dynamo 3.3.0을 통합 환경으로 활용하여, 별도의 외부 소프트웨어 없이 BIM 환경 내에서 직접 입면 가시성을 자동 연산하고 그 결과를 설계 모델에 귀속시키는 Ray-casting 기반 통합 분석 프레임워크를 제안한다. 광선 투사(Ray-casting) 알고리즘을 통해 다수의 시점으로부터 입면 평가점에 도달하는 시선을 자동 연산하고, 산출된 가시성 지수(Hit Ratio)를 BIM 객체의 공유 파라미터로 자동 기록함으로써 데이터 기반의 합리적인 설계 의사결정을 지원하는 것을 목적으로 한다.
1.2 연구의 범위 및 방법
본 연구의 공간적 범위는 가상으로 구축된 도심 환경 내 중·대규모 건축물의 외부 입면으로 한정하며, 건축물과 인접 도로·광장 등 공공 공간 사이의 시각적 상호작용을 분석의 핵심 컨텍스트로 설정한다. 기술적으로는 Autodesk Revit 2025와 Dynamo 3.3.0을 통합 환경으로 사용하며, Python Script 기반 커스텀 알고리즘을 구축하여 대량의 시선 벡터 연산을 처리한다. 내용적 범위는 계획 설계 수준(LOD 100)의 매스 모델을 대상으로 하며, 재료의 광학적 특성이나 기상 조건 등 외생 변수를 제외한 순수 기하학적 선형 가시성 분석에 집중한다.
LOD 100을 분석 대상으로 설정한 것은 다음과 같은 이유에 근거한다(Park et al., 2018). 첫째, 설계 초기 단계에서는 입면 세부 형태나 재료 확정 이전에 매스의 배치와 규모에 따른 기본적인 가시 성능을 신속하게 파악하는 것이 우선적으로 요구되며, LOD 100 모델은 이를 위한 충분한 기하학적 정보를 제공한다. 둘째, 전신주·가로수 등 미확정 도시 시설물을 포함할 경우 연산 부하가 급증하여 신속한 대안 검토라는 연구 목적에 부합하지 않는다. 셋째, 외생 변수를 배제함으로써 특정 재료나 기후 조건에 종속되지 않는 범용적 기초 데이터로서 분석 결과의 객관성을 확보할 수 있다. 다만 본 프레임워크는 LOD 200 이상 및 실제 도시 환경으로의 확장이 구조적으로 가능하도록 설계되었으며, 이에 대한 적용은 후속 연구 과제로 설정하였다.
연구의 수행 방법은 세 단계로 구성된다. 1단계에서는 입면 표면을 그리드 단위로 분할하여 평가점을 생성하고 도시 가로망 기반 시점을 배치하며, 2단계에서는 Ray-casting 알고리즘으로 시점과 평가점 간 기하학적 간섭 여부를 판별하여 정량적 가시 데이터를 추출하고(Bartie et al., 2010; Koltsova et al., 2013), 3단계에서는 가시성 지수(Hit Ratio)를 BIM 객체 속성으로 기록하고 색상 매핑으로 시각화하는 데이터 반영 체계를 완성한다.
2. 선행연구 및 이론적 고찰
2.1 가시성 분석의 이론적 기원: Isovist와 공간 구문론
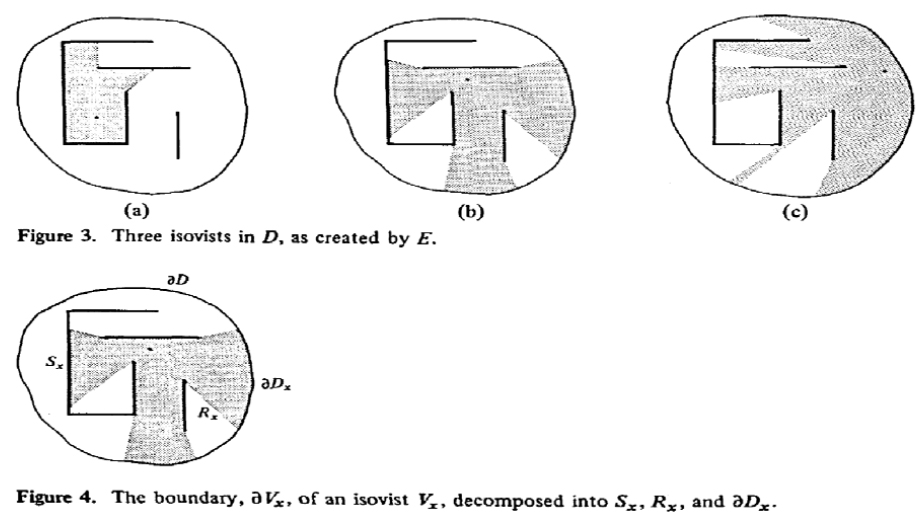
가시성(Visibility) 정량화 연구의 기원은 Benedikt (1979)가 제안한 Isovist 개념이다. 그는 특정 관찰 지점에서 장애물에 의해 차폐되지 않고 시각적으로 도달 가능한 모든 점의 집합을 가시장(Isovist)이라는 기하학적 다각형으로 정의하고, 면적·둘레·분산·원형도·폐쇄도·곡률의 6가지 정량 지표를 제시하여 공간의 시각적 특성을 수치화하는 이론적 기반을 마련하였다(Figure 1)
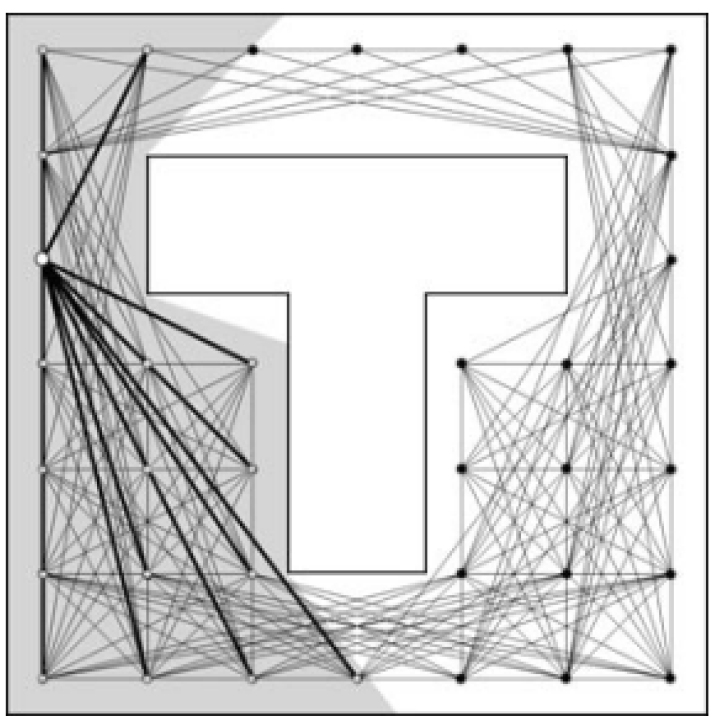
이러한 Isovist 이론은 이후 Hillier and Hanson (1984)의 공간 구문론(Space Syntax)과 결합하면서 공간 전체의 위상적 관계 분석으로 확장되었으며, Turner et al. (2001)은 격자 노드 간 상호 가시성을 인접 행렬로 변환하여 보행자 동선 예측 및 공간 위계 분석에 활용 가능한 가시성 그래프 분석(VGA, Visibility Graph Analysis)으로 발전시켰다(Figure 2). 국내에서도 공간 구문론 기반 가시성 분석이 보행자 유동 및 상업 공간 분포 연구에 적용된 바 있으나(Kim, 2003), 이들 연구는 모두 2차원 평면 기반 분석에 한정되어 있어 건축물의 수직적 차폐 현상과 입면 단위의 노출 분포를 정밀하게 다루는 데 구조적 한계를 내포한다(Bartie et al., 2010).
2.2 3차원 가시성 분석 기술의 발전
3차원 공간 내에서 객체 간의 시각적 관계를 정량화하기 위한 기술적 시도는 지형 분석에서 시작되어 최근 건축 입면의 정밀 분석 단계로 진화하고 있다. 3차원 가시성 분석의 가장 기초적이면서도 핵심적인 연산 메커니즘은 선형 시야 분석(LOS, Line of Sight)이다. LOS 분석은 공간 내의 임의의 관찰 지점과 분석 대상 지점을 연결하는 가상의 3차원 직선을 생성하고, 해당 선분이 지형이나 건축물 등 물리적 장애물에 의해 차단되는지 여부를 판별하는 기법이다.
이러한 LOS 분석을 컴퓨터 알고리즘으로 구현하는 대표적인 방식이 광선 투사(Ray-casting) 법이다. 레이캐스팅은 특정 시점에서 분석 대상 표면을 향해 가상의 광선 벡터를 투사하고, 각 벡터와 물리적 형상 간의 기하학적 교차 여부를 수학적으로 판별하여 가시(Visible)·비가시(Invisible) 여부를 결정한다(Figure 3).
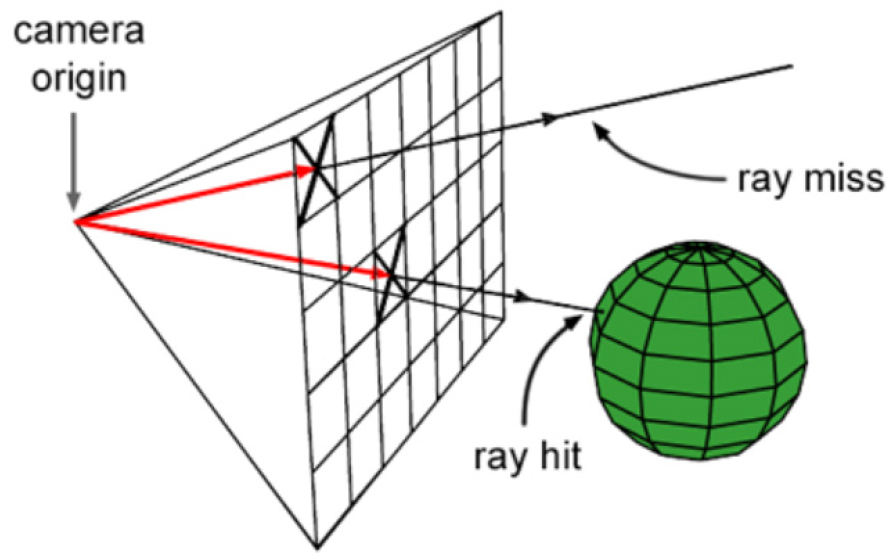
과거의 가시권 분석이 주로 지형 데이터(DEM) 기반의 거시적 경관 분석에 국한되었다면, 최근의 연구들은 건축물 입면을 정밀한 평가점 그리드로 분할하고 각 포인트의 가시성을 독립적으로 연산함으로써 미시적 구역별 노출 가치를 도출하는 방향으로 발전하고 있다. Fisher-Gewirtzman and Wagner (2003)는 3차원 공간 내 시각적 개방성을 수치화하는 공간 개방성 지수(Spatial Openness Index)를 제안하였으며, Yang et al. (2007)은 GIS 기반 3차원 가시권역 분석을 도시 설계 평가에 적용하였다. 또한 Morello and Ratti (2009)는 Lynch의 도시 분석 개념을 3차원 Isovist로 확장하여 도시 공간의 시각적 특성을 정량화하였다. 이러한 기술적 흐름은 본 연구가 BIM 환경 내 입면 가시성 정량화라는 미개척 영역으로 방법론을 확장하는 학술적 토대가 된다.
2.3 BIM 기반 가시성 분석의 실무적 당위성 및 차별성
현재 국내 건축 실무 환경은 전통적인 2차원 기반 설계 방식에서 정보 중심의 BIM(Building Information Modeling) 설계 체계로 전환되는 과도기에 놓여 있다. 국내 BIM 정보 표현 수준 연구(Park et al., 2018)에 따르면 LOD 100은 계획 설계 단계의 기본 매스 정보를 표현하는 수준으로 정의되며, 이 단계에서의 BIM 기반 성능 분석 자동화 가능성에 대한 연구가 지속적으로 수행되고 있다(Yoo et al., 2021; Jung et al., 2019). 정부의 BIM 활성화 로드맵에 따라 공공 발주 사업을 중심으로 BIM 도입이 의무화되고 있으나, 실제 설계 현장에서는 분석 모델과 설계 모델이 이원화되어 운영됨에 따라 발생하는 프로세스의 분절 문제가 지속적으로 제기되고 있다. 특히 입면 가시성과 같은 고차원적 성능 분석을 BIM 환경 내에서 직접 정량화하는 방법론에 대한 국내 연구는 아직 충분히 이루어지지 않은 상태로, 이는 본 연구가 채워야 할 학술적 공백임과 동시에 연구의 당위성을 뒷받침하는 근거가 된다.
입면 가시성과 같은 고차원적 성능 분석을 BIM 환경 내에서 직접 정량화하는 방법론에 대한 국내 연구는 아직 충분히 이루어지지 않은 상태로, 이는 본 연구가 채워야 할 학술적 공백임과 동시에 연구의 당위성을 뒷받침하는 근거가 된다. 특히 가시성 분석을 위해 BIM 데이터를 외부 형식(Mesh, OBJ 등)으로 변환하고 재구축하는 과정은 설계자에게 학습 비용과 업무 부하를 발생시키는 실무적 진입 장벽으로 작용하며, depthmapX (Turner, 2004)나 Ladybug Tools (Roudsari and Pak, 2013) 등 기존 분석 도구 역시 BIM 저작 환경과의 직접적인 데이터 연동 기능을 제공하지 않는다는 한계를 공유한다.
본 연구는 이러한 데이터 단절 문제를 해결하고 실무적 수용성을 높이기 위해, 별도의 외부 엔진 도입 없이 저작 도구 내에서 직접 연산을 수행하는 BIM 통합형 가시성 분석 워크플로우를 제안한다. 시각적 프로그래밍 도구인 Dynamo를 활용한 분석 환경은 설계를 위해 구축된 기하학적 정보를 실시간으로 호출하여 분석에 활용함으로써 데이터 변환 과정에서 발생하는 정보의 손실을 방지하고 작업의 연속성을 보장한다. 이는 Grasshopper 기반의 환경 성능 분석 자동화 연구(Roudsari and Pak, 2013; Lagios et al., 2010)에서 제시된 시각적 프로그래밍 환경의 설계 통합 가능성과 맥을 같이하며, BIM 도입 초기 단계의 조직에서도 기존 모델을 가시성 검토의 기초 자료로 즉각 활용할 수 있게 함으로써 BIM 데이터의 활용 가치를 극대화하는 실무적 대안이 된다.
본 연구는 앞서 제기된 세 가지 문제점에 대해 다음과 같이 대응한다. 기하학적 한계는 BIM 환경 내 Ray-casting 알고리즘의 직접 구현을 통해 극복하며, 데이터 단절 문제는 Dynamo가 Revit 내부 데이터베이스를 직접 참조하는 방식으로 해소한다. 또한 산출된 가시성 지수(Hit Ratio)를 공유 매개변수로 BIM 객체에 자동 기록함으로써 결과의 일회성 문제를 해결하고 지속적 활용 체계를 구축한다. 각 단계의 구체적인 구현 방식은 3장에서 다룬다.
2.4 기존 가시성 분석 방법론과의 비교 및 본 연구의 위치
앞서 검토한 기존 가시성 분석 방법론은 Table 1과 같이 2차원 평면 기반 방법론(Isovist, Space Syntax, VGA)과 외부 3차원 도구 기반 방법론(Rhino, SketchUp 등)으로 구분되며, 두 범주 모두 BIM 환경과의 통합 및 분석 결과의 객체 속성 귀속이라는 측면에서 공통적인 한계를 내포한다. 본 연구에서 제안하는 BIM 통합형 Ray-casting 프레임워크와 기존 방법론의 주요 특성을 비교하면 다음 Table 1과 같다.
Table 1.
Comparison of facade visibility analysis methods
3. BIM 기반 입면 가시성 분석 알고리즘 설계
3.1 알고리즘 구성 개요 및 통합 워크플로우
본 장에서는 건축 설계 프로세스 내에서 입면의 가시성을 객관적으로 정량화하기 위해 구축된 알고리즘의 설계 원리와 구현 체계를 기술한다. 제안하는 알고리즘은 BIM의 객체 지향적 데이터 구조를 기반으로, 기하학적 연산 기법인 레이캐스팅 기법을 결합하여 분석 건축물 입면의 가시율을 도출하는 것을 핵심으로 한다.
기존의 가시성 분석 방식이 전용 해석 소프트웨어로의 데이터 변환 과정에서 정보의 손실이나 워크플로우의 단절을 초래했던 것과 달리, 본 알고리즘은 Autodesk Revit 2025의 내부 데이터베이스를 직접 참조하는 Dynamo 환경에서 구동된다. Dynamo와 같은 시각적 프로그래밍 도구를 활용한 BIM 기반 분석 자동화는 설계 모델과 분석 엔진 간의 데이터 연속성을 확보하는 효과적인 방법론으로 주목받고 있으며(Jung et al., 2019), 본 연구는 이를 입면 가시성 분석 영역으로 확장한 시도이다. 이는 설계 모델의 변경 사항이 분석 엔진에 실시간으로 반영되고, 연산된 결과값이 다시 객체의 매개변수로 데이터가 반영되는 통합적 루프를 형성한다.
전체 알고리즘은 Table 2에 정리된 바와 같이 세 단계의 논리적 흐름으로 구성된다. 1단계(Data Input & Extraction)에서는 Revit 데이터베이스로부터 입면 및 장애물의 기하 정보를 추출하고 연산에 적합한 형태로 전처리한다. 2단계(Visibility Computation)에서는 Python Script 기반 Ray-casting 알고리즘으로 시선 벡터와 장애물 간의 기하학적 교차 여부를 판별하여 이진 가시 데이터를 생성한다. 3단계(Output & Data Feedback)에서는 산출된 가시성 지수(Hit Ratio)를 색상 매핑으로 시각화하는 동시에 Revit 공유 파라미터에 자동 기록하여 데이터 피드백 루프를 완성한다. 각 단계의 세부 구현은 3.2절부터 3.4절에 걸쳐 순차적으로 기술한다.
Table 2.
Workflow of the integrated BIM-based visibility analysis algorithm
3.2 데이터 입력 및 추출(Data Input & Extraction)
가시성 분석의 신뢰도는 분석의 기초가 되는 기하 데이터의 정밀도와 도시 맥락을 반영한 시점 설정에 의해 결정된다. 본 연구에서는 Revit의 프로젝트 데이터베이스로부터 필요한 정보를 추출하고, 이를 Ray-casting 연산에 적합한 데이터 구조(시점-평가점)로 변환하는 데이터 입력 및 추출 과정을 수행한다. 이 과정은 단순한 데이터의 이동을 넘어, 고차원적인 기하 연산을 수행하기 위한 최적의 상태로 정보를 가공하는 핵심적인 전처리 단계이다.
3.2.1 분석 대상 입면 선택 및 평가점 데이터 생성
가시성 분석의 첫 단계는 분석 대상인 매스를 식별하고 이를 연산 가능한 단위로 분할하는 것이다. 본 연구는 LOD 100 수준의 매스 모델을 대상으로 하며, 다이나모의 'Select Face' 노드를 통해 분석자가 특정 면(Face)을 직접 선택하여 분석 범위를 확정한다. 이러한 직접 선택 방식은 설계자의 의도를 명확히 반영할 뿐만 아니라, 다수의 대안 중 특정 객체만을 신속하게 비교 검토하는 데 매우 효율적이다.
선택된 입면은 이산화 과정을 통해 다수의 가상 센서인 평가점으로 변환된다. 다이나모 표준 노드 체계 내에서 'Code Block'으로 0에서 1 사이의 수치 범위를 생성하고, 이를 UV 파라미터와 매칭하여 격자 형태의 좌표 체계를 구축한다. 이후 Surface.PointAtParameter 노드를 활용해 면 위의 각 파라미터 위치에 해당하는 3차원 좌표를 추출함으로써 입면 전체를 포괄하는 기초 평가점 집합을 생성한다.
생성된 점 데이터는 공간 필터링을 거쳐 입면 형상과 정밀하게 일치된다. 이는 비정형 입면 경계에서 발생할 수 있는 기하학적 오차를 최소화하기 위한 필수 단계이다. Geometry.DoesIntersect 노드로 평가점이 실제 입면 내부에 포함되는지 판별하고, 유효하지 않은 점은 List.FilterByBoolMask 노드로 자동 삭제한다. 이러한 로직은 별도의 외부 스크립트 없이도 분석 데이터의 정합성과 신뢰도를 확보하는 핵심적인 역할을 수행한다.
마지막으로 유효 평가점은 'Geometry.Translate' 노드를 통해 입면 법선 방향으로 미세하게 이동(Offset)된다. 이는 입면 표면과 시선 벡터 사이의 수학적 충돌 오류인 Z-fighting 현상을 방지하기 위한 조치이다. 최종적으로 구축된 3차원 좌표셋은 관찰시점에서 발사된 시선 벡터가 도달하는 목표점이 되며, 건축물의 시각적 노출 성능을 판단하는 가장 세밀한 분석 단위로 기능한다(Figure 4, 5). 평가점 배치에 적용된 세부 파라미터 범위는 Table 3과 같이 설정하였다.
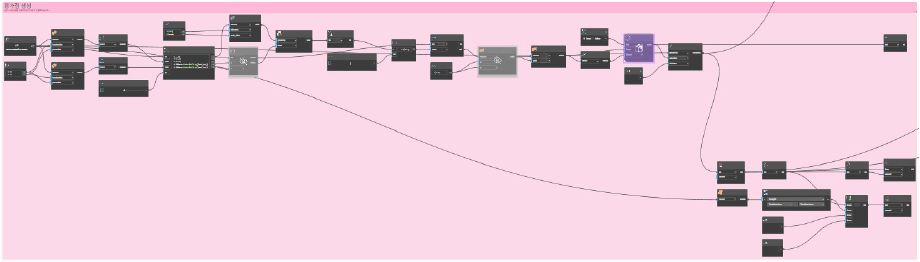
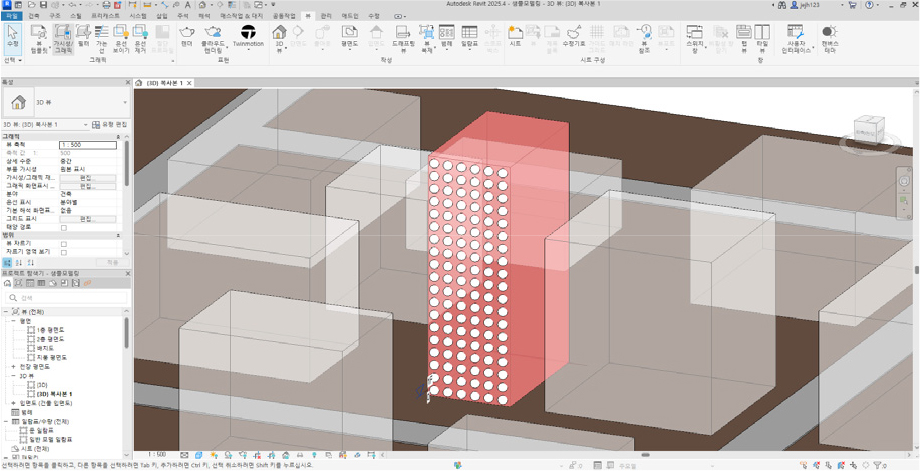
Table 3.
Parameter settings and guidelines for wall surface evaluation point deployment
3.2.2 시선을 차단하는 장애물 설정
현실적인 가시성 분석을 위해서는 건물을 관찰하는 시선을 가로막는 외부 요인들을 정확하게 정의하고 기하학적 데이터로 변환해야 한다. 도심지 환경의 인접 건물, 지형, 시설물 등을 장애물로 입력하지 않을 경우, 가시성 지수가 실제보다 과다 산출되는 오류가 발생할 수 있다.
먼저 분석 대상 주변의 물리적 차폐 객체들을 선별하여 단일 그룹으로 결합한다. 다이나모에서는 'Select Model Elements' 노드를 통해 환경 요소를 리스트화한 후, ‘Element.Geometry‘ 노드를 통해 연산 가능한 솔리드(Solid) 또는 폴리서페이스(Polysurface) 형태의 기하 정보로 변환한다. 이 형상화 과정은 이후에 파이썬 기반 Ray-casting 알고리즘이 물리적 부피를 바탕으로 시선 충돌 여부를 판별하기 위한 필수 단계이다.
이때 장애물 데이터의 경량화는 시뮬레이션 효율을 결정하는 기술적 전제 조건이다. 장애물 객체 역시 분석 대상과 마찬가지로 LOD 100 수준의 단순화된 형태를 유지해야 한다. 모델에 불필요한 세부 디테일이 포함될수록 연산 부하가 기하급수적으로 증가하기 때문이다. 따라서 본 연구에서는 복잡한 객체를 단순 기하학적 프리미티브로 변환하거나 인접 장애물들을 하나로 결합하여 실시간성과 객관성을 확보하였다.
가공된 장애물 기하 데이터는 시선이 투과할 수 없는 실체가 되어 분석의 신뢰도를 높인다. 이를 통해 주변 건물에 의해 은폐되는 영역을 정확히 비가시 영역으로 분류할 수 있다. 이러한 물리적 차단성의 확보는 조망권이나 상업적 노출 가치를 정량적으로 평가하는 데 있어 객관적인 데이터 기반의 근거가 된다.
3.2.3 도시 맥락을 반영한 시점 데이터 생성
가시성 분석의 시작점이자 주체인 관찰 시점은 실제 사용자가 도시를 경험하는 물리적 환경과 이동 동선을 반영하여 생성된다. 본 연구의 다이나모 알고리즘은 분석 대상 건물을 조망하는 도로 및 보행 영역을 직접 참조하여 시뮬레이션 환경을 구축한다.
먼저, 다이나모의 'Select Face' 노드를 통해 관찰자가 위치할 수 있는 가로의 노면이나 보도 구역(Face)을 분석 영역으로 지정한다. 선택된 면 데이터는 입면 평가점 그리드 생성 알고리즘이라는 명칭의 파이썬 스크립트 노드로 전달되며, 여기서 코드 블록을 통해 설정된 샘플링 간격(예: 5,000 mm)을 기준으로 시점 그리드가 생성된다. 이러한 면 기반의 시점 생성 방식은 단순 선형 경로보다 더 넓은 범위의 도시 맥락을 포괄할 수 있으며, 실제 광장이나 보행자 전용 도로에서의 시각적 경험을 다각도로 모사하는 데 유리하다.
생성된 시점들은 공간 필터링을 거치며 기하학적 정합성을 확보한다. 이 노드는 설정된 임계값을 바탕으로 시점들이 실제 보행로나 차로의 경계 내부에 정확히 위치하는지 검증하며, 유효 범위를 벗어난 시점들은 자동으로 제외하여 분석의 오차를 차단한다. 이후 넘버 슬라이더(Number Slider)를 통해 제어되는 'Geometry.Translate' 노드는 생성된 점들을 사용자의 눈높이(예: 1,600 mm)만큼 수직 이동시켜 최종적인 3차원 시점 좌표셋을 완성한다. 이러한 일련의 과정은 도시 공간의 물리적 형상을 알고리즘에 직접 연계함으로써 가시성 분석 결과의 현실성과 통계적 객관성을 확보하는 기술적 기반이 된다(Figure 6, 7).시점 배치에 적용된 세부 파라미터 범위는 Table 4와 같이 설정하였다.
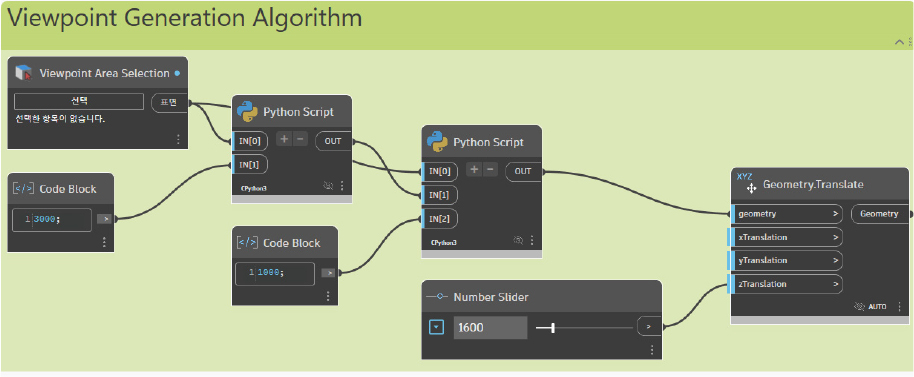
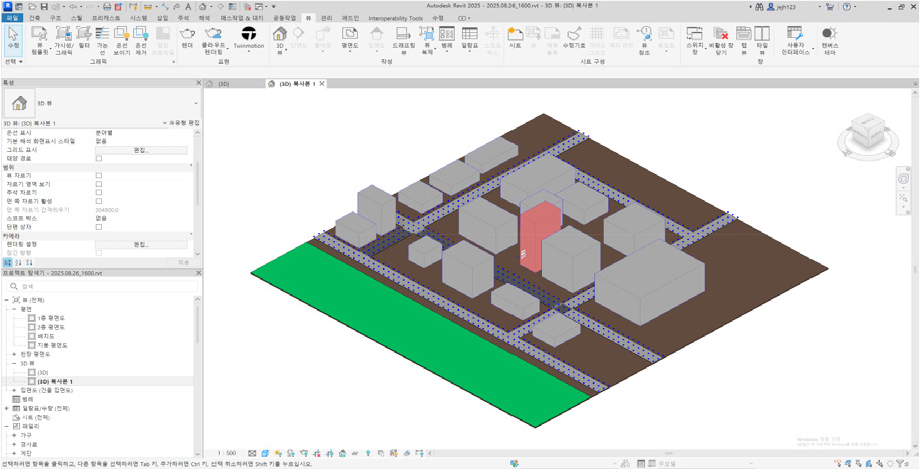
Table 4.
Deployment and height parameters for observation viewpoints
3.3 가시성 판별 연산(Visibility Computation)
가시성 판별 연산에서는 구축된 BIM 환경 내에서 입면 가시성을 정량화하기 위한 핵심 연산 메커니즘인 가시성 판별 알고리즘의 설계 및 구현 체계를 기술한다. 가시성 판별은 관찰자의 시점(Viewpoint)과 입면상의 평가점(Analysis Point)을 잇는 가상의 시선이 도시 맥락 내의 물리적 장애물(Obstacle)에 의해 차단되는지 여부를 수학적으로 증명하는 과정이다. 이를 위해 본 연구는 레이캐스팅(Ray-casting) 기법을 BIM의 객체 지향적 데이터 구조에 최적화하여 적용하였다.
3.3.1 시점과 평가점을 연결하는 가상 시선 생성 및 좌표계 정렬
가시성 분석의 첫 번째 연산 단계는 물리적 공간 내에 존재하는 시점 집합()과 건축물 입면상의 평가점 집합() 사이의 기하학적 연결 관계를 정의함으로써 시작된다. 이는 도시 공간에서 발생하는 잠재적 시각 상호작용을 데이터화하는 과정이다.
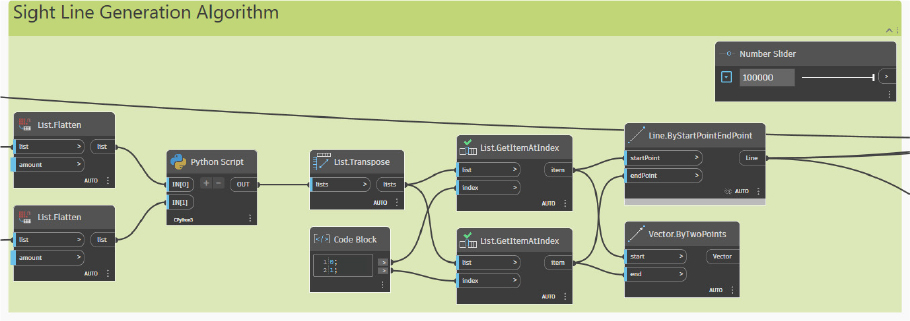
첫째 시선 벡터의 기하학적 생성 원리는 각 시점 에서 특정 평가점 으로 향하는 시선은 3차원 공간상의 선분으로 정의된다. Dynamo 환경에서는 Line.ByStart PointEndPoint 노드를 활용하여 두 좌표 간의 최단 거리를 연결하는 가상의 시선 벡터를 자동 생성한다. 이때 생성되는 총 시선의 개수는 의 곱 연산을 통해 전수 조사 방식을 취하며, 이는 분석 영역 내 시점에서 건축물 입면을 조망할 수 있는 모든 기하학적 가능성을 포괄한다(Figure 8)
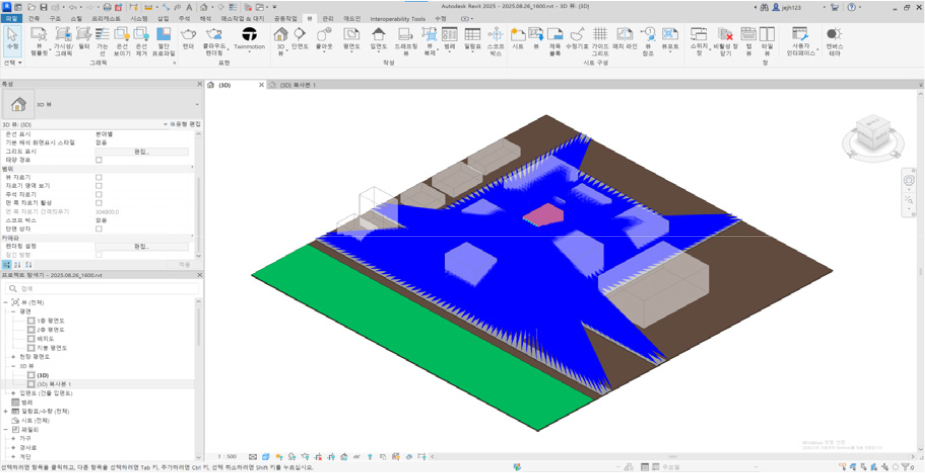
둘째 UV 파라미터를 활용한 평가점 제어 및 데이터 계층화이다. 수만 개에서 수십만 개에 이르는 방대한 시선 데이터를 효율적으로 관리하기 위해 본 연구는 평가점 중심의 다중 계층 리스트 구조를 설계하였다. 입면 표면의 UV 파라미터를 제어하여 생성된 평가점을 기준으로, 해당 지점을 조망하는 모든 시점으로부터의 시선들을 하위 리스트로 그룹화하는 방식이다. 이러한 데이터 구조화는 후속 단계에서 가시율을 산출할 때, 개별 평가점 단위로 도달된 시선 데이터를 즉각적으로 합산할 수 있게 하여 검색 및 필터링에 소요되는 연산 비용을 획기적으로 절감시킨다.
셋째, 기하학적 무결성 확보 및 연산 오류 방지 전략으로 BIM 프로젝트의 공통 좌표계 내에서 시점과 평가점의 위치 정합성을 확보하는 것은 분석의 신뢰도를 결정짓는 전제 조건이다. 본 연구에서는 프로젝트 기준점을 중심으로 모든 기하 정보를 정렬하였으며, 특히 평가점이 입면 매스 표면에 완벽히 밀착될 경우 수치 연산 과정에서 발생하는 자가 간섭 오류 및 Z-fighting 현상을 방지하기 위해 법선 방향으로 약 100 mm 미세 오프셋을 적용하였다. 이러한 조치는 시선 벡터가 장애물과의 교차 여부를 판정할 때 대상 건축물 자체를 장애물로 오인하는 논리적 오류를 차단하여 기하학적 무결성을 보장한다(Figure 9).
3.3.2 교차 충돌 연산 및 간섭 판별
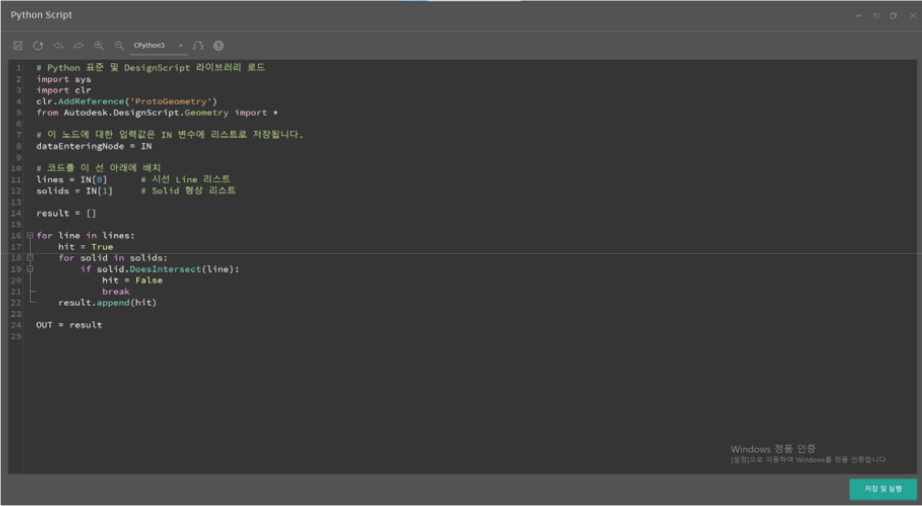
생성된 가시선이 도시 맥락 내의 물리적 장애물에 의해 차폐되는지를 판별하는 단계는 분석 과정 중 연산 부하가 가장 집중되는 구간이다. 수십만 개의 시선과 다수의 건물 매스 간의 기하학적 간섭을 전수 조사해야 하는 특성상, 본 연구에서는 Revit API 함수를 Python 스크립트 환경에서 직접 호출 및 제어함으로써 처리 성능을 비약적으로 향상시켰다. 구체적으로는 시선 벡터의 경로 상에 장애물의 경계면(Face)이 존재하는지를 수학적으로 확인하는 DoesIntersect 연산을 수행한다. 연산 결과, 시선이 어떠한 장애물과도 교차하지 않고 목표한 평가점에 온전히 도달하면 가시(Ray-Hit) 상태로 정의하며, 도달 전 인접 건축물이나 지형 등 고정 요소와 물리적으로 충돌하여 시야가 차단될 경우 비가시(Ray-Miss) 상태로 판정하여 데이터화한다.
대규모 도시 맥락 모델에서 발생하는 방대한 양의 연산 속도를 극대화하기 위해 본 연구는 두 가지 고도화된 최적화 전략을 구현하였다. 첫째, 조기 종료(Early Exit) 로직은 특정 시선이 장애물 집합 중 단 하나의 솔리드(Solid)와라도 간섭이 확인되는 즉시 해당 시선에 대한 나머지 장애물 검사를 중단하고 다음 연산으로 전이하게 함으로써 불필요한 반복 계산을 원천적으로 차단한다. 둘째, 바운딩 박스(Bounding Box) 필터링 기법을 도입하여, 각 시선의 시작점과 끝점을 포괄하는 최소 영역을 사전에 계산하고 이 범위를 벗어난 원거리 장애물은 교차 연산 대상에서 즉각 배제함으로써 연산 범위를 최적화하였다. 이러한 지능형 연산 체계는 고밀도 도시 환경에서도 각 평가점의 가시 여부를 정밀하고 신속하게 식별할 뿐만 아니라, 하드웨어 리소스의 소모를 관리하여 대규모 분석의 실무적 적용 가능성을 높이는 기술적 토대가 된다(Figure 10).
3.3.3 데이터 이진화 및 가시성 정보 구조화
알고리즘을 통해 판별된 개별 시선의 가시 여부 데이터는 컴퓨터 연산에 최적화된 이진법(Boolean) 형식으로 추출되며, 이는 최종적으로 건축적 의사결정을 지원하는 유의미한 정량적 정보로 변환된다. 구체적으로 '가시(True)'로 판정된 시선은 정수 1로, '비가시(False)'로 판정된 시선은 0으로 수치화하여 분석용 데이터셋을 구축한다. 이러한 이진 데이터의 활용은 대규모 통계 처리에 있어 연산 효율을 높일 뿐만 아니라, 특정 평가점 지점에서 발생하는 시각적 노출 강도를 산술적인 합산만으로도 명확하게 규정할 수 있게 한다. 구축된 데이터셋은 평가점 단위로 집계되어, 해당 지점이 도시 공간 내에서 가지는 시각적 가치인 가시성 지수(Hit Ratio, )를 산출하는 기초가 된다. 가시성 지수는 특정 평가점으로 향하는 전체 가상 시선의 수() 대비 장애물에 의해 차단되지 않고 성공적으로 도달한 시선의 합계를 백분율로 환산한 값이며, 그 산출 모델은 다음과 같다.
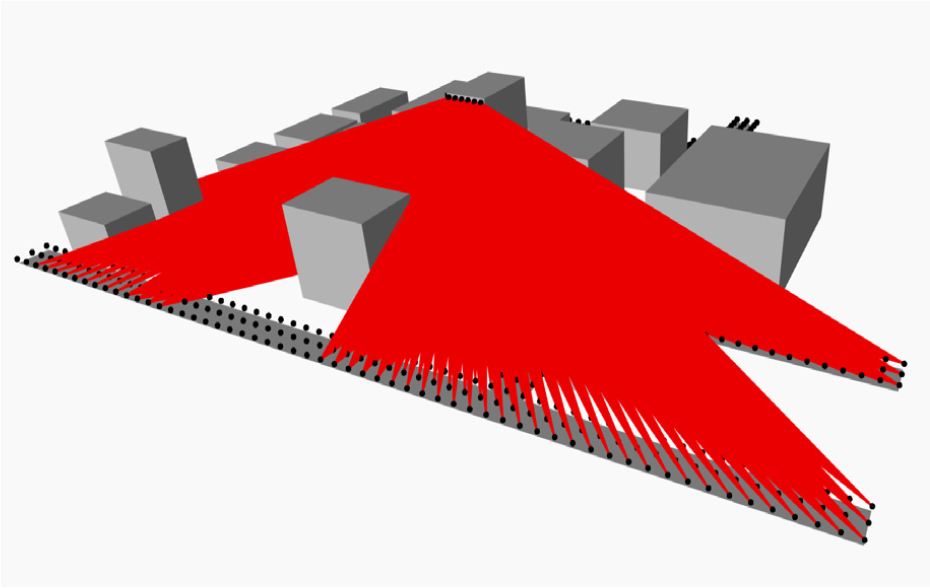
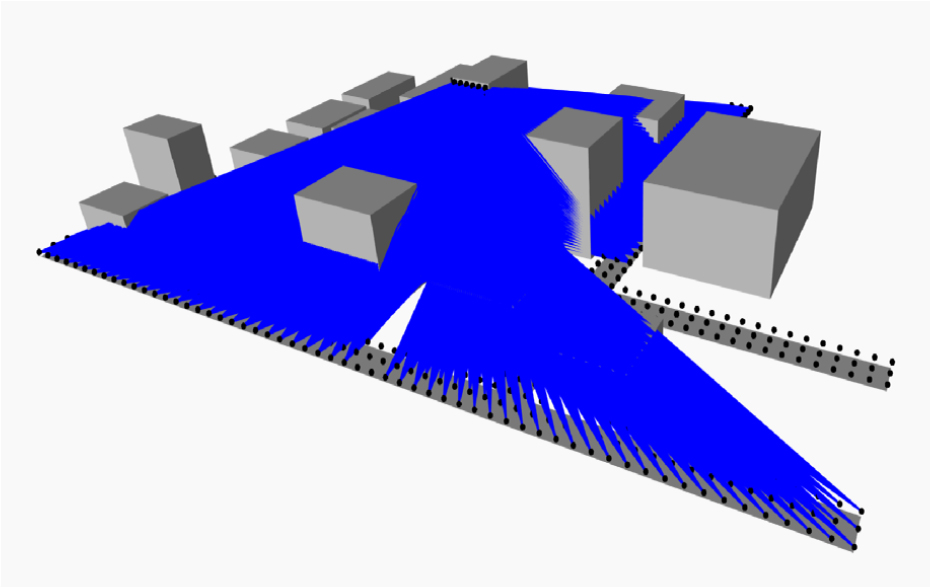
본 방법론의 핵심적인 차별점은 산출된 정량적 지수를 단순한 시각적 분석 자료로 소비하는 데 그치지 않고, 이를 다시 BIM 모델 내의 물리적 객체 속성으로 기록하여 데이터 기반의 피드백 루프를 완성하는 데 있다. 가시 및 비가시 판정 결과의 예시는 Figure 11, 12와 같다. Revit의 공유 매개변수(Shared Parameter) 시스템을 활용하여 각 평가점 객체(Analysis Point Family)에 산출된 가시성 값을 실시간으로 저장함으로써, 설계 변경 시 분석 결과가 가변적으로 갱신되고 관리될 수 있는 정보 중심 설계(Information-driven Design) 환경을 구축하였다. 이는 설계자의 주관적 판단에 의존하던 기존의 가시성 검토 방식을 탈피하여, 데이터에 기반한 객관적 근거를 바탕으로 입면의 개구부 배치, 상업 시설의 노출도 최적화, 경관 심의 대응 등 다양한 건축적 요구사항을 해결할 수 있는 기술적 장치가 된다.
3.3.4 알고리즘 신뢰성 검증
본 절에서는 구현된 Ray-casting 알고리즘이 설계 원리에 따라 올바르게 작동하는지를 확인하기 위해 수행된 신뢰성 검증 절차를 기술한다. 알고리즘의 신뢰성은 핵심 연산 구조의 논리적 타당성과 반복 실행 환경에서의 결과 일관성이라는 두 가지 관점에서 검토되었다.
먼저 설계적 타당성 측면에서, 가시성 판별의 핵심 함수인 DoesIntersect는 Revit API가 공식적으로 제공하는 기하학적 교차 판별 함수로, 솔리드 형상과 시선 벡터 간의 수학적 교차 여부를 엄밀하게 연산한다. 아울러 3.3.1절 및 3.3.2절에서 상술한 바와 같이 Z-fighting 방지를 위한 법선 방향 오프셋 적용, Bounding Box 기반 원거리 장애물 사전 배제, Early Exit 로직을 통한 중복 연산 차단의 세 가지 오류 방지 메커니즘이 알고리즘 내에 구조적으로 내재되어 있어, 연산 과정에서 발생할 수 있는 논리적 오류를 원천적으로 차단한다.
이러한 설계적 타당성이 실제 실행 환경에서도 유지되는지를 확인하기 위해 재현성 검증을 수행하였다. 검증은 동일한 실험 환경에서 총 114개의 평가점을 대상으로 동일 조건의 반복 실행을 20회 수행하는 방식으로 진행되었다. 본 알고리즘은 동일한 입력값에 대해 항상 동일한 결과를 산출하는 결정론적 연산 체계로 설계되었으므로, 1회차 실행에서 산출된 전체 Hit Ratio 수치를 기준값으로 설정하고 오차 허용 범위를 0%로 적용하였다.
검증 결과 20회 중 19회(95.0%)에서 114개 전체 평가점의 Hit Ratio 값, 유효 시선 수(Hit Count), 가시 판별 결과가 기준값과 완전히 일치하는 것으로 확인되었다. 나머지 1회에서는 일부 평가점의 수치가 미세하게 상이하게 산출되었으나, 이는 알고리즘 자체의 논리적 오류에 기인한 것이 아니라 수만 개의 시선을 동시에 연산하는 과정에서 발생하는 Dynamo 플랫폼의 일시적 메모리 할당 불안정 또는 부동소수점 연산 오차에 의한 일시적인 차이값으로 분석된다.
이상의 설계적 타당성 검토와 재현성 검증 결과를 종합하면, 본 알고리즘은 논리적 오류 없이 설계되었으며 실제 실행 환경에서도 확률적 변동 없이 안정적으로 작동함이 확인된다. 이는 도시 경관 심의 및 건축물 입면 가시성 평가 등 데이터의 정확성과 일관성이 요구되는 실무 환경에서 본 알고리즘을 반복적으로 신뢰하여 활용할 수 있는 근거가 된다. 다만 수동 시야 분석과의 교차 비교 및 기존 가시성 분석 도구와의 정량적 비교 등 외적 타당성 검증은 후속 연구 과제로 설정하였다.
3.4 결과 출력 및 데이터 피드백
결과 출력 및 데이터 피드백 단계는 산출된 가시율 값을 설계자가 활용 가능한 형태로 출력하고 BIM 객체 속성으로 환류하는 최종 과정으로, 색상 매핑 기반 시각화와 공유 파라미터 기반 정보화의 두 축으로 구성된다.
3.4.1 색상 매핑 기반 시각적 피드백
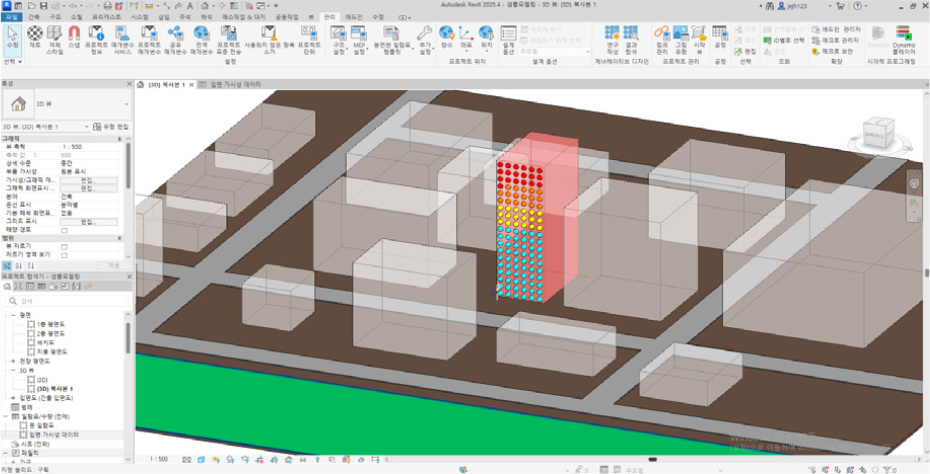
정량적으로 산출된 가시율 값은 Revit의 뷰 필터 기능을 통해 설계자가 직관적으로 인지할 수 있는 색상 정보로 변환된다. 뷰 필터는 공유 파라미터로 기록된 가시율 수치를 직접 참조하여 각 평가점 객체에 가시율 값에 비례하는 색상 그라데이션을 실시간으로 적용한다. 이 방식은 별도의 외부 렌더링 과정 없이 Revit 설계 환경 내에서 즉각적으로 색상 분포를 확인할 수 있다는 점에서 기존의 외부 시각화 도구 기반 방식과 차별화된다.
색상 매핑 체계는 가시 성능이 우수한 고노출 구역을 붉은색 계열의 색상으로, 주변 장애물에 의한 차폐가 심한 저노출 구역을 푸른색 계열의 색상으로 표현하는 직관적 색채 체계를 따른다. 이러한 색상 기반의 시각적 결과는 단순한 미적 표현을 넘어, 입면 내에서 상업적 노출 등 가로 인지성을 극대화해야 할 설계 포인트를 설계 초기 단계에서 객관적으로 선별할 수 있는 의사결정 도구로 기능한다. 설계자는 이를 통해 수치 데이터를 직접 분석하지 않고도 입면 전체의 가시 성능 분포를 공간적 맥락 속에서 즉각적으로 파악할 수 있다(Figure 13).
3.4.2 BIM 객체 속성 정보화 및 피드백 루프 완성
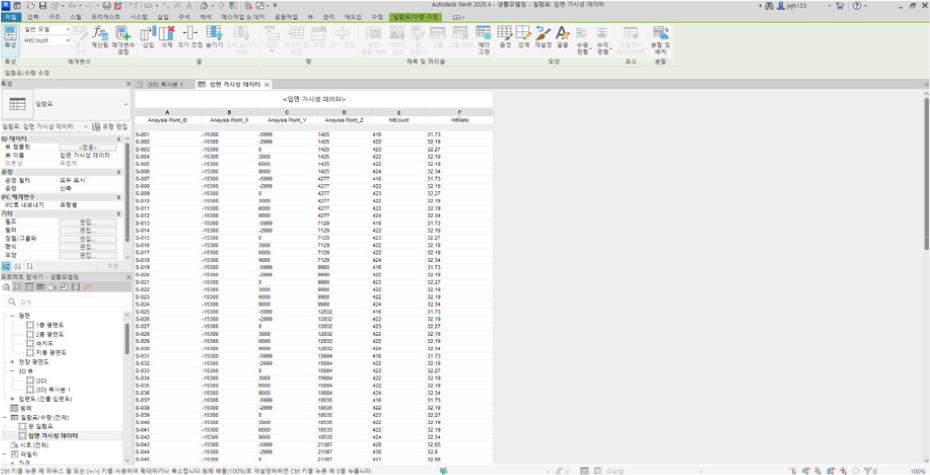
본 연구 방법론의 핵심적 차별점은 분석 결과를 외부 데이터로 소실시키지 않고, Dynamo의 Element.Set ParameterByName 기능을 통해 산출된 가시율 값을 Revit 프로젝트 내부의 공유 매개변수 시스템과 직접 동기화하는 데 있다. 각 평가점 객체(Analysis Point)에는 센서 고유 식별자(ID), 3차원 위치 좌표값(X, Y, Z), 유효 시선 수(Hit Count), 그리고 가시율(Hit Ratio)이 인스턴스 파라미터로 자동 기록되며, 이는 Revit 일람표 기능을통해 즉시 표 형태로 출력된다(Figure 14).
이러한 데이터의 피드백 과정은 다음과 같은 세 가지 설계적 의의를 지닌다. 첫째, 분석 데이터가 BIM 모델 내부에 객체 정보로서 영구히 귀속되므로 설계 변경에 따른 성능 관리 및 확인이 용이하다. 둘째, 일람표 기능을 활용하여 입면별 가시성 성능을 위치 좌표 및 레벨 정보와 함께 통계적으로 집계하고, 이를 공사비 배분, 마감재 등급 선정, 경관 심의 대응 등 실무적 의사결정의 정량적 근거로 직접 활용할 수 있다. 셋째, 설계자는 가시율 수치에 따라 객체를 필터링하거나 설계안을 수정하는 데이터 기반 의사결정 환경을 구축할 수 있으며, 설계 변경 후 알고리즘을 재실행하는 것만으로 갱신된 가시성 데이터를 즉각 확인할 수 있다.
결과적으로 데이터 입력, 가시성 판별 연산, 속성 정보화의 세 단계로 구성된 통합 워크플로우는 가시성 분석을 일회성 시각화 확인에서 벗어나 설계 대안을 지속적으로 개선하는 선순환 구조의 피드백 루프로 전환한다. 이는 분석과 설계가 단절된 기존의 이원화된 프로세스를 극복하고, BIM 저작 환경 내에서 분석·설계·검증이 통합적으로 운용되는 정보 중심 설계 체계의 실현 가능성을 실증한다.
4. BIM 기반 가시성 분석의 활용 가능성
본 장에서는 3장에서 제안된 BIM 기반 입면 가시성 자동화 분석 프레임워크의 학술적·실무적 의의를 고찰하고, 제안된 방법론이 기존 연구 및 실무 환경과 어떠한 관계를 갖는지를 논의한다.
4.1 학술적 의의
본 연구의 학술적 의의는 세 가지 측면에서 확인된다.
첫째, 3차원 입면 가시성 분석의 방법론적 확장이다. 기존의 Isovist, VGA 등 2차원 기반 가시성 분석 방법론은 수직적 차폐 현상과 입면 단위의 노출 분포를 정량화하는 데 구조적 한계를 가져왔다(Bartie et al., 2010). 본 연구는 Ray-casting 기법을 BIM 환경 내에서 직접 구현함으로써 이러한 기하학적 한계를 극복하는 3차원 입면 가시성 분석 방법론을 제시하였다. 이는 기존 2차원 기반 연구의 공백을 채우는 동시에, BIM 저작 환경 내에서 3차원 가시성 분석이 가능함을 실증한 최초의 시도로서 방법론적 기여를 갖는다.
둘째, 가시성 분석 결과의 정보 귀속 체계 제안이다. 기존 가시성 분석 연구는 시각화 결과물 산출에 그치는 경우가 대부분으로, 분석 수치가 설계 모델의 객체 속성으로 귀속되는 체계를 갖추지 못하였다. 본 연구는 산출된 Hit Ratio를 Revit의 공유 매개변수(Shared Parameter)로 자동 기록하고 일람표로 즉시 출력하는 데이터 피드백 체계를 구축함으로써, 가시성 분석 결과가 독립적인 시각화 자료가 아닌 BIM 모델 내부의 정보로 영구 관리될 수 있음을 학술적으로 실증하였다.
셋째, BIM 기반 성능 분석 자동화 연구 영역에서의 기여이다. 본 연구는 Dynamo의 시각적 프로그래밍 환경과 Python Script를 결합하여 복잡한 기하학적 연산을 BIM 저작 환경 내에서 자동화하는 방법론을 제시하였다. 이는 일조·음영·에너지 분석 등 BIM 기반 성능 분석 자동화 연구의 흐름과 맥을 같이하며(Roudsari and Pak, 2013; Lagios et al., 2010), 입면 가시성이라는 새로운 분석 영역으로의 확장 가능성을 제시한다는 점에서 학술적 의의를 가진다.
4.2 실무적 의의
본 연구의 실무적 의의는 세 가지 측면에서 확인된다.
첫째, 설계 초기 단계에서의 의사결정 지원이다. 본 연구의 알고리즘은 LOD 100 수준의 매스 모델을 대상으로 입면 가시 성능을 신속하게 정량화함으로써, 설계안이 확정되기 이전 단계에서 대안 비교 및 입면 배치 계획 수립의 객관적 근거를 제공한다. 기존의 주관적 경험이나 단편적 시각화에 의존하던 가시성 검토 방식을 수치 기반의 의사결정 환경으로 전환한다는 점에서 실무적 효용이 크다. 특히 랜드마크 건축물의 조망점 확보, 상업 시설의 입면 노출도 최적화, 경관 심의 대응 자료 작성 등 가시성 데이터가 직접 요구되는 실무 상황에서 즉각적으로 활용 가능하다.
둘째, 이중 피드백 체계를 통한 실무 활용성 확보이다. 색상 매핑(Figure 13)과 일람표 기반 정량 출력(Figure 14)을 병행 제공함으로써, 직관적 공간 파악과 경관 심의 대응 자료 작성을 동시에 지원한다.
셋째, BIM 데이터 활용 가치의 확장이다. 본 연구의 분석 프레임워크는 별도의 외부 소프트웨어 도입 없이 기존 BIM 저작 환경(Revit–Dynamo) 내에서 직접 구동된다. 이는 BIM 도입 초기 단계의 설계 조직에서도 기존에 구축된 BIM 모델을 가시성 검토의 기초 자료로 즉각 활용할 수 있게 함으로써, BIM 데이터의 활용 범위를 설계·시공 정보 관리에서 성능 기반 분석 영역으로 확장하는 실무적 기여를 갖는다. 특히 공공 발주 사업을 중심으로 BIM 도입이 의무화되고 있는 국내 건축 실무 환경에서, 추가적인 학습 비용 없이 가시성 분석을 수행할 수 있는 실용적 워크플로우를 제공한다는 점에서 실무적 확산 가능성이 높다.
5. 결 론
본 연구는 고밀도 도시 환경에서 건축물 입면의 시각적 노출 성능을 정량적으로 평가하는 과정에서 발생하는 두 가지 핵심 문제, 즉 기존 2차원 기반 가시성 분석의 기하학적 한계와 BIM 저작 도구와 외부 분석 엔진 사이의 데이터 단절 문제를 해결하기 위해 수행되었다. 이를 위해 Autodesk Revit 2025와 Dynamo 3.3.0을 통합 환경으로 활용하여, 별도의 외부 소프트웨어 도입 없이 BIM 환경 내에서 직접 입면 가시성을 자동 연산하고 그 결과를 설계 모델에 귀속시키는 Ray-casting 기반 통합 분석 워크플로우를 제안하였다.
제안된 알고리즘은 데이터 입력 및 추출, 가시성 판별 연산, 결과 출력 및 데이터 피드백의 세 단계로 구성된다. 첫 번째 단계에서는 Revit 데이터베이스로부터 입면 형상과 주변 장애물 정보를 직접 추출하고, 평가점과 시점을 생성하였다. 두 번째 단계에서는 Revit API의 DoesIntersect 함수를 활용한 Ray-casting 연산을 통해 각 시선의 장애물 교차 여부를 판별하고 Hit Ratio를 산출하는 연산을 효율적으로 처리하였다. 세 번째 단계에서는 산출된 가시성 지수를 색상 매핑으로 시각화하는 동시에, 공유 파라미터 시스템을 통해 BIM 객체의 속성 정보로 자동 기록하는 정량적 피드백 체계를 완성하였다.
다만 본 연구는 다음과 같은 한계를 내포하고 있으며, 이는 향후 연구를 통해 보완될 필요가 있다. 첫째, 정량적 검증 체계의 미비이다. 본 연구는 알고리즘의 설계적 타당성과 재현성 확인을 통해 신뢰성을 확보하였으나, 수동 시야 분석 결과와의 교차 비교, 기존 가시성 분석 도구(depthmapX, Ladybug Tools 등)와의 산출값 비교, 혼동 행렬(Confusion Matrix) 기반의 정확도 분석 등 외적 타당성(External Validity) 검증은 수행되지 않았다. 향후 연구에서는 실제 도시 환경 모델을 대상으로 기존 도구와의 정량적 비교를 통해 알고리즘의 정확도를 객관적으로 규명하는 것이 필요하다. 둘째, 분석 대상 모델의 정밀도 및 도시 환경 요소 반영의 한계이다. 본 연구는 LOD 100 수준의 매스 모델을 대상으로 개념적 검증을 수행하였으며, 전신주·가로수·도시 시설물 등 실제 도시 환경을 구성하는 세부 장애물 요소는 분석 범위에서 제외되었다. 또한 재료의 광학적 특성, 투명도, 기상 조건 등 외생 변수가 가시성에 미치는 영향 역시 반영되지 않았다. 향후 연구에서는 실제 프로젝트를 대상으로 LOD 200 이상의 정밀 모델을 구축하고, 전신주·가로수 등 도시 시설물을 장애물로 포함한 분석 환경을 구성하여 보다 현실에 근접한 가시성 시뮬레이션 체계로 발전시키는 것이 필요하다. 셋째, 대규모 시선 연산 시 Dynamo 플랫폼의 메모리 한계로 인해 연산 지연이 발생하는 경우가 확인되었으며, 도시 단위 이상의 대규모 프로젝트에 적용하기 위해서는 보다 효율적인 연산 환경의 구축이 요구된다. 넷째, 관찰 시나리오 설정의 단순화이다. 본 연구는 보행자 및 차량의 단일 정적 시점을 기준으로 가시성을 산출하고 있어, 실제 도시 공간에서 발생하는 다양한 관찰 조건의 차이를 반영하지 못한다. 구체적으로 보행자(눈높이 약 1,600mm)와 차량 탑승자(눈높이 약 1,200mm)의 시점 높이 차이, 보행 속도와 차량 이동 속도에 따른 가시 노출 시간의 차이, 그리고 이동 경로에 따른 시점 변화가 가시성 지수에 미치는 영향이 현재 분석 체계에서는 반영되지 않는다. 향후 연구에서는 보행자·차량·자전거 등 이동 수단별 시나리오를 구분하고, 이동 속도에 따른 가시 노출 시간을 가중치로 반영하는 동적 가시성 분석 방법론으로의 발전을 도모할 필요가 있다.
이러한 한계를 바탕으로 향후 연구 방향을 제안하면 다음과 같다. 첫째, 재료 속성과 환경 변수를 분석 모델에 통합하여 보다 현실에 근접한 가시성 시뮬레이션 체계로 발전시키는 연구가 필요하다. 이 과정에서 Ecotect, Ladybug Tools 등 기존 환경 성능 분석 도구와의 비교 검증을 통해 본 알고리즘의 정확도와 오차 범위를 정량적으로 규명하는 작업이 병행되어야 한다(Yi and Kim, 2017; Kim and Yi, 2019). 둘째, Revit API 기반 네이티브 애플리케이션 개발 또는 Rhino.Inside와의 연동을 통해 연산 효율을 향상시키고, 실시간 인터랙티브 분석 환경으로의 확장을 도모할 수 있다. 셋째, 정적 시점 기반의 현재 분석 체계를 동적 이동 경로 시뮬레이션과 결합하여, 보행자의 실제 동선에 따른 시간대별·위치별 가시성 변화를 정량화하는 동적 가시성 분석 방법론으로의 발전을 도모할 수 있다. 넷째, 본 알고리즘을 실제 도시 환경 모델에 적용하고 인간의 시지각 특성을 반영한 가시성 지표를 도입함으로써(Yi and Kim, 2017), 가시성 분석 결과를 경관 설계 최적화 및 건축물 배치 계획과 연동하는 통합적 설계 지원 체계로 발전시키는 추후 연구가 필요하다.