

1. 서 론
1.1 연구의 배경 및 목적
1.2 연구의 범위 및 방법
2. 선행연구 및 이론적 고찰
2.1 선행연구 고찰
2.2 Convex Hull 이론 고찰
3. 데이터 수집
3.1 대상지 선정
3.2 BIM 모델 구축 및 포인트클라우드 변환
3.3 드론 기반 건설현장 포인트클라우드 모델 구축
4. Convex Hull 기반 자동 정합 프로세스
4.1 Z축 정렬
4.2 Convex Hull 기반 바닥 외곽 형상 추출
4.3 Convex Hull 중심 기반 XY 평행이동 정렬
4.4 회전 정렬
5. 시각화 및 정합 정확도 분석
5.1 정합 결과 시각화
5.2 정합 정확도 분석
6. 결 론
1. 서 론
1.1 연구의 배경 및 목적
건설 공사에서는 공정 진행 상황에 따라 건설현장의 형상이 지속적으로 변화하기에 공사 진행 상황을 신속하게 파악하고 시공상태를 체계적으로 관리하는 것이 중요하다. 그러나 기존의 관리 방법에서는 관리자의 현장 확인과 수작업 측정에 의존하는 경우가 많기에 상당한 시간과 인력이 요구되며, 반복적으로 건설현장의 상태를 파악하는 것에 대해 한계가 있다(Lee & Kim, 2020).
이러한 한계를 보완하기 위해 최근 건설산업에서는 건설현장 상태를 보다 신속하고 효율적으로 파악하기 위해 다양한 디지털 기술의 적용을 확대하고 있다. 특히, 드론을 활용한 건설현장 분석은 넓은 대상 공간 영역을 비교적 신속하게 촬영할 수 있으며, 촬영된 사진으로부터 포인트클라우드(Point Cloud)를 손쉽게 수집할 수 있다는 이점을 가진다. 이를 통해 실제 시공되고 있는 건축물을 3차원 공간정보로 표현할 수 있다는 장점이 있다(Lee & Kim, 2025). 또한, 이처럼 구축된 포인트클라우드는 건설현장의 공정 진행 상황 확인뿐만 아니라 BIM(Building Information Modeling) 데이터와 비교하여 시공상태 분석을 위한 기초 데이터로 활용될 수 있다.
한편, 설계정보를 포함하는 BIM과 현장에서 취득한 포인트클라우드 데이터는 서로 다른 좌표체계와 위치 및 방향을 가질 수 있다. 그리하여 두 데이터를 직접 비교하기 위해서는 선행적으로 정확한 공간 정합이 수행되어야 한다(Park & Um, 2020). BIM과 포인트클라우드 간의 공간 정합이 이루어지면 계획된 건축물의 형상 및 위치정보와 실제 시공상태를 동일한 공간상에서 비교할 수 있다.
그러나 이러한 드론으로 취득한 포인트클라우드의 정합은 두 가지의 문제점을 가진다.
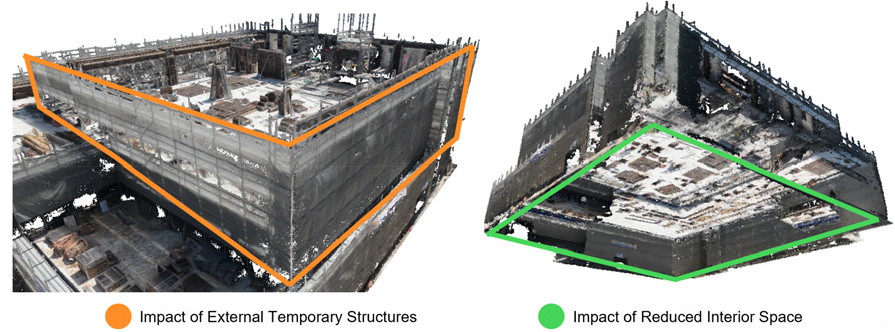
첫째, 실제 건설현장의 포인트클라우드에는 건축물의 형상뿐만 아니라 비계, 가설시설물 등 다양한 비대상 객체들이 함께 포함된다. 이러한 비대상 객체들은 BIM 모델에 존재하지 않는 형상으로서 두 모델 간의 기하학적 차이를 증가시키며, 전체 형상을 직접 이용한 정합 과정에서는 오차를 유발할 수 있다(Braun et al., 2015).
둘째, 드론 촬영은 주로 건물 외부에서 수행되므로 외벽 및 상부 구조물은 비교적 상세하게 취득되지만, 내부 공간은 촬영 접근성의 한계로 포인트가 거의 생성되지 않는다는 문제점이 존재한다(Wen et al., 2026). 이에 따라 내부 공간을 포함하는 BIM과 드론 기반 포인트클라우드 간에 형상정보의 범위와 데이터 완전성에서 차이가 발생하여 전체 모델의 형상을 직접 활용한 정합에는 한계가 발생할 수 있다.
위와 같은 문제점들은 BIM과 포인트클라우드 모델 간의 정합 정확도를 저하시키는 주요 원인으로 작용한다. 따라서 본 연구에서는 드론 기기를 통해 취득한 건설현장 포인트클라우드 모델과 BIM 모델 간의 자동 정합을 목적으로, 건축물의 바닥 외곽 형상을 이용한 단계적 정합 방법을 제안하고자 한다. 또한, 정합된 결과에 대해서 시각적 및 정합 정확도 분석을 수행함으로써 제안 방법의 적용 가능성을 검토하고자 한다.
1.2 연구의 범위 및 방법
본 연구에서는 건설현장의 품질관리를 위해 BIM과 드론 기반 포인트클라우드 간의 자동 정합 방안을 제안하고자, 설계정보를 기반으로 한 BIM과 건설현장의 포인트클라우드 모델을 구축한다. 또한, 연구의 범위로는 외부 가설시설물들과 현장 객체들이 포함된 실제 건설현장의 데이터를 공간적 범위로 둔다. 추가적으로 드론 촬영 특성상 건축물의 외부면은 비교적 상세하게 취득되는 반면, 내부 공간의 데이터가 제한적으로 생성되는 조건을 연구 범위에 포함한다.
이에 따라 건설현장의 환경에 대한 한계점을 바탕으로 3차원 형상을 직접 활용한 정합 방안 대신에 건축물의 바닥 형상을 기준으로 하는 Convex Hull 기반의 자동 정합 프로세스를 제안한다. 따라서 본 연구의 흐름도는 Figure 1과 같으며, 구체적인 연구의 방법은 아래와 같다.
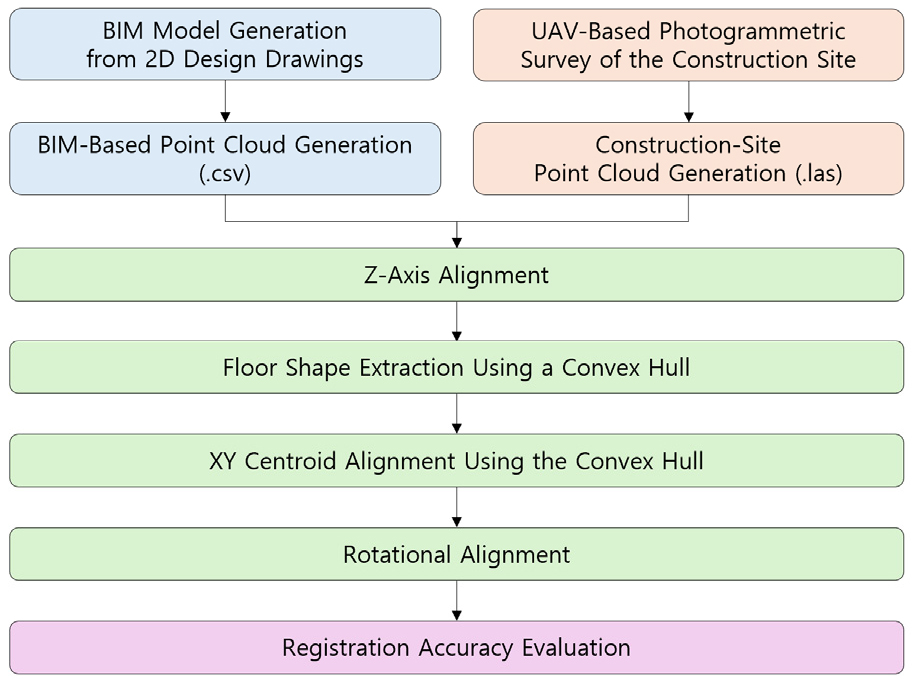
첫째, 선행연구 고찰을 바탕으로 기존에 사용하던 BIM, 포인트클라우드 간의 정합 방법과 정합에 사용하던 알고리즘의 특성과 문제점을 분석한다.
둘째, 연구 대상의 설계정보를 기반으로 한 BIM 모델을 구축하고, 이를 RevitPythonShell을 활용하여 BIM의 형상정보를 포인트클라우드 데이터로 변환한 후 CSV 형식으로 추출한다.
셋째, 연구 대상인 실제 건설현장을 드론으로 촬영하여 포인트클라우드 모델을 구축한다.
넷째, 두 모델의 최하단 포인트를 기준으로 Z축 높이 차이를 보정하여 수직 방향의 초기 정렬을 수행한다.
다섯째, 각 모델의 최하단 바닥 형상에 Convex Hull을 적용하여 두 모델의 바닥 외곽선을 추출한다.
여섯째, 두 바닥 외곽선의 중심점을 기준으로 XY 평행이동 정렬과 각 형상의 주축 방향 차이를 산정하여 회전 정렬을 진행한다.
마지막으로 본 연구의 자동 정합 프로세스를 적용한 모델에 대해 시각 및 정합 정확도를 분석한다.
2. 선행연구 및 이론적 고찰
2.1 선행연구 고찰
설계 정보를 포함하고 있는 BIM과 실측 정보를 포함하고 있는 포인트클라우드 데이터를 효율적으로 활용하기 위해 두 모델 간의 정합 과정은 필수적이다. 이러한 효율적인 정합 과정을 위해 국내외로 다양한 연구가 활발하게 진행되고 있다.
Lim et al. (2025)은 BIM과 포인트클라우드 데이터 간의 자동 정합을 위해 RANSAC (Random Sample Consensus) 기반 초기 정렬, FPFH (Fast Point Feature Histograms) 기반 전역 정합 및 2D ICP (Iterative Closest Point) 기반 정밀 정합을 순차적으로 적용하는 프로세스를 제안하였다. 해당 연구 결과로는 FPFH 전역 정합만을 사용한 것에 비해 평균 오차가 약 80% 감소하는 것으로 분석되었다. 하지만, 드론 기반 포인트클라우드는 건물 내부의 바닥 및 구조체 정보가 희소하다는 점에서 해당 방법의 적용에는 한계가 있다.
Zhang et al. (2024)은 BIM과 포인트클라우드 모델의 평면 요소들을 추출하여 전역 정합을 수행하는 방안을 제안하였다. 해당 연구에서는 해당 정합 방안이 기존의 방법에 비해 높은 정합 정확도를 가진다고 시사하였다. 하지만, 해당 연구에서 사용한 전역 정합 방법은 정합 대상인 두 데이터의 형상과 객체가 최대한 동일하다는 가정을 바탕으로 적용이 가능한 방법론이다. 따라서 손실된 내부 데이터에서는 이러한 방안을 적용하기에는 한계가 있다.
Attia et al. (2018)은 건축물 형태의 포인트클라우드 데이터를 각 평면에 투영하여 Convex Hull과 ICP 정밀 정합을 순차적으로 적용하는 연구 방안을 제안하였다. 해당 연구 결과에서는 ICP 정밀 정합만을 사용하는 것보다 순차적으로 Convex Hull로 생성한 외곽선을 바탕으로 ICP 정밀 정합을 진행하는 것이 더 높은 정합 정확도를 갖는다고 시사하였다. 하지만, ICP 정밀 정합은 두 점군 사이의 대응점들을 연계하여 정합하는 방식으로, 가설재가 건축물에 존재하여 형상이 정확하게 구분되지 않는 데이터에서는 해당 연구에서 제시한 방안을 적용하기에는 한계가 있다.
Fan et al. (2017)은 3D 사물 데이터 간의 정합을 위해, 각 데이터의 투영할 부분에 Convex Hull의 삼각 면에 투영된 데이터의 추출과 매칭하여 대응관계를 구축하였다. 이후, 대응점을 기반으로 회전, 이동 및 스케일 변환을 추정하여 정합을 수행하였다. 연구 결과, 모든 모델의 Bounding Box 크기를 100으로 정규화한 상대 오차 기준에서 평균 정합 오차 0.13, 최대 정합 오차 0.82를 나타내어 큰 회전 변환에서도 안정적인 정합 성능을 나타낸 바 있다.
이러한 선행연구 고찰을 통해 BIM과 포인트클라우드 간의 자동 정합을 위해 다양한 알고리즘을 적용 및 분석하는 것으로 확인되었다. 그러나 본 연구에서 활용하는 드론 기반 포인트클라우드 데이터는 가설시설물들이 외면에 다수 존재하고, 내부 형상정보가 충분하지 않다는 건설현장 공간의 특징을 갖는다. 이러한 특징으로 인해 대상 공간의 전체 형상을 직접 활용하는 기존의 정합 방법을 적용할 경우, 현장 객체들과 불완전한 형상정보로 인해 정합 과정에서 큰 영향을 미칠 수 있다.
이에 본 연구에서는 실제 건설현장 데이터의 특성을 고려하여, 전체 형상이나 개별 객체를 직접적인 정합 기준으로 사용하기보다는 두 데이터에서 공통적으로 확인 가능한 건축물의 최하단 바닥 외곽선을 기준 형상으로 활용하여 정합을 수행하고자 한다.
2.2 Convex Hull 이론 고찰
Convex Hull은 주어진 점의 집합을 모두 포함하는 가장 작은 볼록 집합을 의미하며, 점 집합의 외곽 형상을 표현하기 위한 기하학 기법이다. 그리하여 점 집합 에 대한 Convex Hull은 아래의 식(1)과 같이 정의된다(Barber et al., 1996).
여기서,
: 포인트클라우드 점 집합
: 점 집합을 구성하는 번째 점
: 입력 점의 개수
: 각 점에 부여되는 비음수 가중치
위의 식(1)에서 는 각 점에 부여되는 0 이상의 가중치를 의미하며, 이는 모든 가중치의 합을 1로 만족해야 한다. 이러한 조건을 만족하는 점들의 모든 볼록결합(Convex combination)은 입력 점 집합의 Convex Hull을 형성한다. 이에 따라 이는 점 집합 내부의 분포가 아닌 외곽을 구성하는 극점을 따라 전체적인 형상을 표현할 수 있다(Barber et al., 1996).
따라서 본 연구에서는 Convex Hull을 각 두 모델에 적용하여 정합 과정 프로세스를 구축하고자 한다. 이를 적용하여 추출된 최하단 바닥 외곽선은 위치 및 방향을 정렬하기 위한 기준으로 활용한다.
3. 데이터 수집
3.1 대상지 선정
본 연구에서는 경상남도 진주시에 위치한 건설 공사 현장을 연구 대상 공간으로 선정하였다. 대상 공간은 약 1,886m2의 건축면적과 약 7,971m2의 연면적으로 이루어져 있는 지상 7층의 철근콘크리트 내력벽식 구조이다. 드론 촬영은 해당 건물의 3층 골조 공사가 진행 중인 시점에 수행하였다. 해당 촬영 시점은 건물의 형상이 명확하게 나타나 해당 연구 정합 프로세스를 적용하기에 적합하다고 판단하였다.
3.2 BIM 모델 구축 및 포인트클라우드 변환
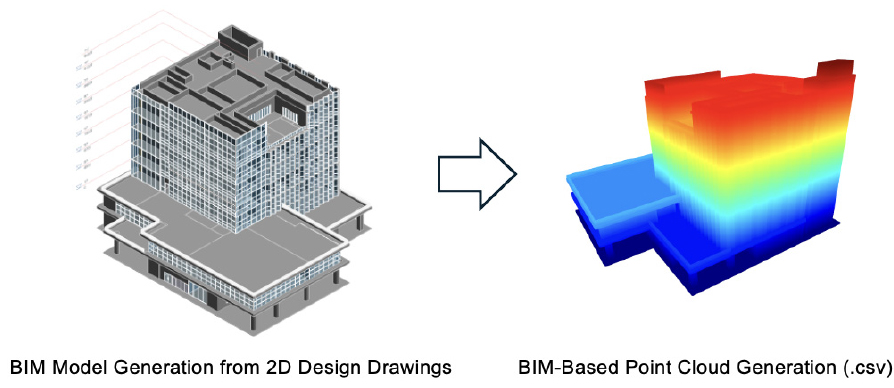
대상 공간을 BIM 모델로 구축하기 위해 2D 설계도면을 기반으로 Autodesk 사의 Revit 프로그램을 활용하여 모델을 구축하였다. 구축된 BIM 모델을 드론 기반 포인트클라우드와 동일한 데이터 형태로 활용하기 위해 RevitPythonShell을 활용하여 BIM 객체 표면을 포인트클라우드로 변환하였다.
이는 Revit 객체의 Solid Face를 대상으로 UV 파라미터 공간에서 일정 간격으로 표면을 샘플링하여 생성하였다. 샘플링 간격은 0.2 ft으로 설정하였다. 생성된 포인트의 X, Y, Z 좌표는 Revit 내부 단위인 ft에서 m로 변환하였다. 이를 통해 드론 기반 포인트클라우드와 동일한 길이 단위로 통일하였으며, 별도의 기하학적 축적 변화는 적용하지 않았다.
최종적으로 생성된 BIM 기반 포인트클라우드는 총 24,546,104개의 포인트로 구성되었다. 또한, 본 연구에 사용된 BIM 모델의 LOD는 300 수준으로 구축하였다. 따라서 BIM으로 생성한 포인트클라우드 생성에 적용된 세부 사양은 Table 1과 같다.
Table 1.
BIM point cloud generation specifications
| Distinction | Specification |
| Generation Method | Revit Solid Face UV Sampling |
| Sampling Interval | 0.2ft (approx. 0.061m) |
| Number of Points | 24,546,104 |
| LOD | 300 |
생성된 포인트의 좌표 정보를 CSV 형식으로 저장하여 BIM 기반 포인트클라우드를 구축하였다. 해당 데이터는 이후 드론 기반 건설현장 포인트클라우드와의 자동 정합을 위한 기준 데이터로 활용하였다. BIM 기반 포인트클라우드의 시각화 결과는 Figure 2와 같다.
3.3 드론 기반 건설현장 포인트클라우드 모델 구축
실제 시공상태를 나타내는 3차원 데이터를 구축하기 위해 대상 건축물을 DJI 사의 Mavic 3E 드론 기기를 이용하여 촬영하였다. 촬영 시, RTK 기반 위치정보를 활용하였으며, 대상 건축물의 외부 형상을 확보하기 위해 건축물 주변에서 수직 및 경사 촬영을 수행하였다. 촬영 당시, 평균 비행 고도는 39.51m, GSD(Ground Sampling Distance)는 1.387cm/px였으며, 총 365장의 사진을 취득하였다. GCP는 별도로 적용하지 않았다.
촬영된 사진 데이터는 DJI 사의 Terra 프로그램을 이용하여 처리하였으며, 항공삼각측량 결과의 Position Reference RMSE는 0.067m로 나타났다. 이후, 재구성된 데이터를 LAS 파일 형태의 포인트클라우드 데이터로 변환하여 총 19,009,369개의 포인트로 구성된 건설현장 포인트클라우드를 구축하였다. 드론 데이터의 주요 취득 및 생성 조건은 Table 2와 같으며, 데이터 구축 과정과 최종 포인트클라우드 데이터 시각화 결과는 Figure 3과 같다.
Table 2.
Drone data acquisition and site point cloud specifications
| Distinction | Specification |
| Average Flight Altitude | 39.51m |
| GSD | 1.387cm / px |
| Number of Images | 365 |
| RTK / GCP | RTK used / GCP not used |
| Accuracy | Position Reference RMSE : 0.067m |
| Number of Points | 19,009,369 |
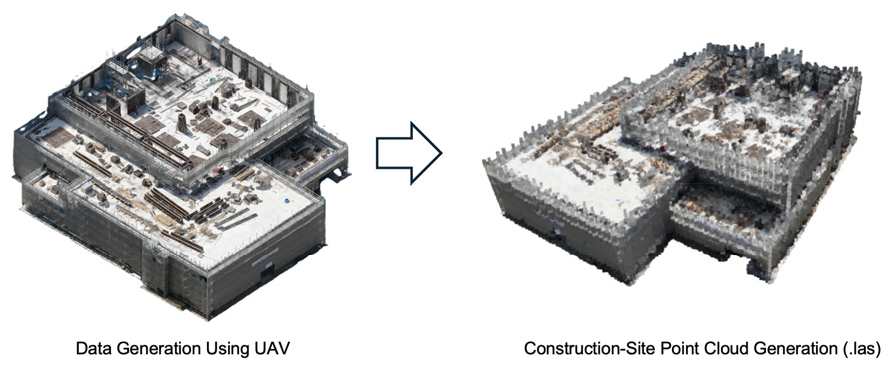
생성한 포인트클라우드 모델은 건축물의 상부 구조물뿐만 아니라 촬영 당시 현장에 존재하는 비계, 가설시설물의 현장 객체들을 포함하고 있다. 또한, 드론 촬영의 특성상 외부에서 가시성이 확보되는 영역은 비교적 높은 밀도로 형성되는 반면에 내부 공간은 포인트가 충분히 생성되지 않아 대부분의 공간이 빈 공간으로 나타낸다는 특성을 가진다. 이러한 실제 건설현장의 특성을 유지한 상태에서 포인트클라우드를 LAS 형식으로 구축하고, BIM 기반 포인트클라우드와의 자동 정합을 위한 현장 데이터로 활용하였다. 따라서 앞서 언급한 문제점에 대해 시각화한 모습은 Figure 4와 같다.
4. Convex Hull 기반 자동 정합 프로세스
BIM 기반 포인트클라우드와 드론을 통해 구축된 건설현장 포인트클라우드는 서로 다른 좌표체계를 가진다. 또한, 드론 기반 포인트클라우드는 건축물 외부의 형상뿐만 아니라 각종 현장 객체가 함께 포함되며, 건축물 내부는 포인트 데이터가 생성되지 않아 BIM 모델과 형상적 차이가 발생할 수 있다.
이에 본 연구에서는 전체 형상의 직접적인 관계를 활용하기보다는 두 데이터에서 공통적으로 존재하는 건축물의 최하단 평면 외곽선을 정합의 기준으로 활용하였다.
또한, 두 데이터가 모두 중력 방향을 기준으로 Z축이 정렬되어 있다는 것을 전제로 하였다. 따라서 X, Y축을 기준으로 하는 Roll과 Pitch 회전은 별도로 추정하지 않으며, Z축 방향의 평행이동, XY 평면상의 평행이동 및 Z축을 기준으로 한 회전을 순차적으로 산정하였다. 이에 본 연구의 자동 정합은 X, Y, Z축의 평행이동 성분과 Z축 회전 성분으로 구성된 4-DOF (4 Degrees of Freedom) 강체 변환으로 정의하였다.
4.1 Z축 정렬
두 모델은 서로 다른 데이터 생성과정을 통해 생성되었다는 점에서 좌표와 높이 차이가 존재한다. 이러한 차이가 존재하는 상태에서 평면 형상을 직접 비교할 경우, 두 데이터 간 대응 관계를 쉽게 산정하기 어렵다. 따라서 본 연구에서는 Z축 방향의 초기 정렬을 진행하였다.
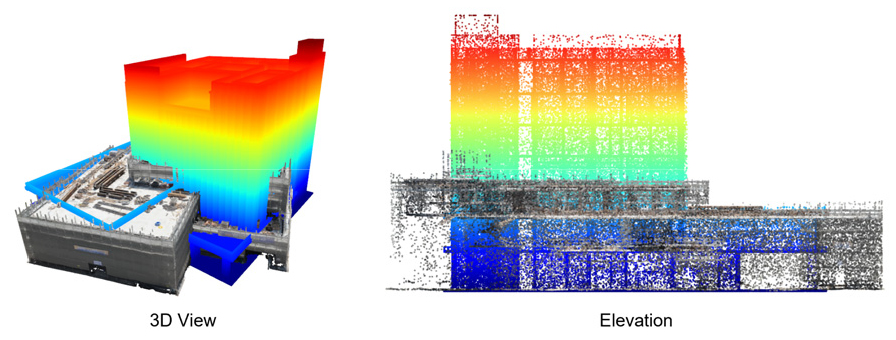
먼저, 수직 방향을 맞추기 위해 각 모델의 최하단 Z 좌표를 활용하였다. 이에 따라 드론 기반 포인트클라우드를 기준 데이터로 고정하였으며, BIM 모델을 Z축 방향으로 이동하여 두 모델의 최하단 높이가 일치되도록 하였다. 따라서 Z축 이동량은 아래의 식(2)과 같이 산정하였다.
여기서, 는 드론 기반 포인트클라우드의 최하단 Z 좌표이며, 은 BIM 기반 포인트클라우드의 최하단 Z 좌표이다. 산정된 이동량 를 BIM 포인트의 Z 좌표에 적용하여 아래의 식(3)과 같이 변환하였다.
이를 통해 두 모델의 수직 방향 기준을 일치시킨 것을 바탕으로 순차적으로 본 연구의 정합 프로세스를 적용하고자 한다. Z축 정렬을 적용한 결과는 Figure 5와 같다.
4.2 Convex Hull 기반 바닥 외곽 형상 추출
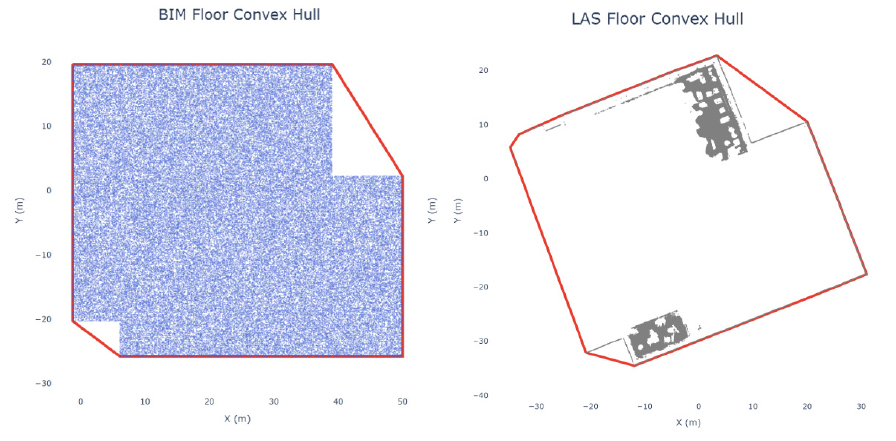
Z축 정렬을 진행 후, 두 모델의 XY 평면상 위치와 방향을 정렬하기 위해 건축물의 바닥 형상을 기준 형상으로 활용하였다. 드론 기반 포인트클라우드는 건축물 외부에서 취득된다는 점에서 내부 공간의 데이터가 불완전하게 형성될 수 있으며, 비계 및 가설시설물 등의 현장 객체에 의해 전체 3차원 형상이 BIM과 상이하게 나타날 수 있다. 반면, 건축물의 바닥 평면은 건축물의 평면적 위치와 방향을 나타낼 수 있는 대표적인 기하학적 정보라는 점을 활용하여 두 모델의 수평 방향 정합을 위한 기준 형상으로 활용하였다.
이에 따라 최하단 바닥 영역에 해당하는 포인트를 추출한 후, XY 평면으로 투영하였다. 투영된 포인트 집합에 Convex Hull을 적용하여 바닥 외곽선을 생성하였다. 이러한 과정을 시각화한 결과로는 아래의 Figure 6과 같다.
4.3 Convex Hull 중심 기반 XY 평행이동 정렬
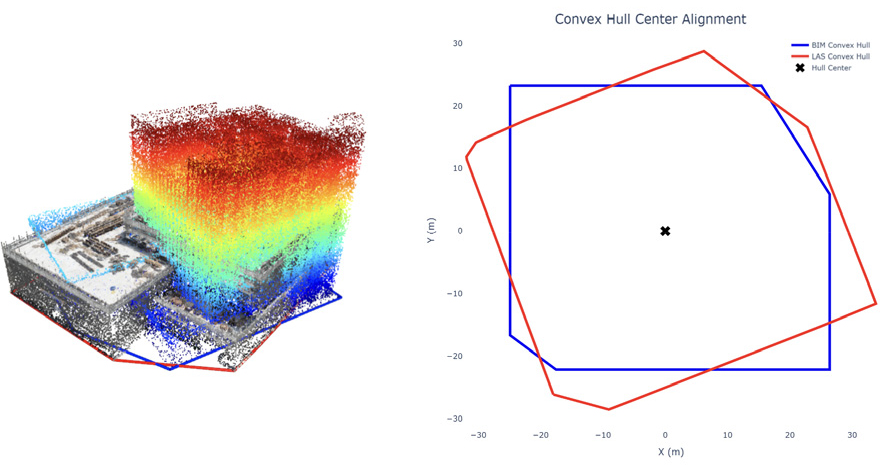
바닥 외곽 형상 추출 후, 두 모델의 수평 방향 위치 차이를 보정하고자 두 Convex Hull의 중심점을 이용한 XY 평행이동 정렬을 수행하였다. 선행 과정인 Z축 정렬을 통해 두 모델의 수직 방향 기준은 일치하였으나, 서로 다른 좌표체계에서 구축된 데이터의 특성상 XY 평면상에서는 위치 편차가 존재하는 것으로 확인되었다. 따라서 본 연구에서는 바닥 외곽선의 중심점을 기준으로 두 모델의 상대적인 위치 차이를 산정하였다.
각 모델에서 추출된 Convex Hull의 중심좌표를 각각 BIM 기반 포인트클라우드 모델에서 추출한 Convex Hull의 중심점인 과 드론으로 취득한 포인트클라우드 모델에서 추출한 Convex Hull의 중심점인 로 정의하고, 아래의 식(4)과 같이 X, Y 방향의 이동량을 산정하였다.
드론 기반 포인트클라우드는 기준 데이터로 고정하고, 산정된 이동량(,)을 BIM 모델에 적용하여 아래의 식(5)과 같이 XY 평면상의 위치를 보정하였다.
이를 통해 두 모델의 바닥 외곽 형상 중심을 동일한 위치에 배치하고, 이후 수행되는 회전 정렬에서 위치 편차의 영향을 최소화하였다. 이러한 과정을 적용한 결과는 Figure 7과 같다.
4.4 회전 정렬
XY 중심 정렬의 후행 단계로 추출된 Convex Hull의 방향 정보를 활용하여 회전각을 산정하고, BIM 모델의 회전 정렬을 수행하였다.
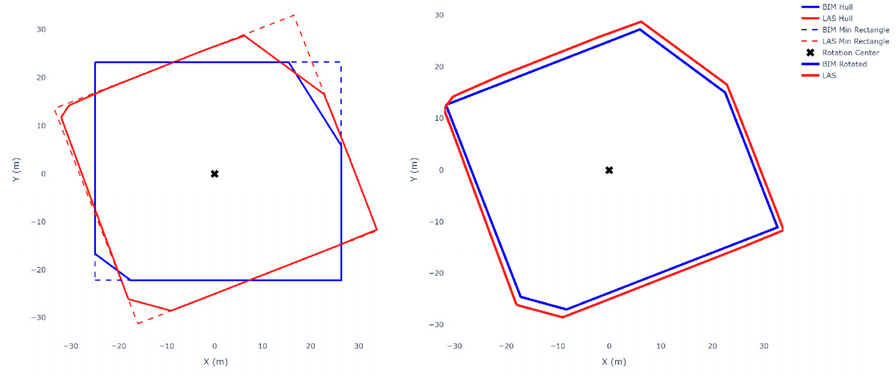
먼저, BIM과 드론 기반 포인트클라우드에서 생성된 각각의 외곽 형상 선을 활용하여 최소 외접 사각형을 생성하였으며, 사각형을 구성하는 변 중, 장변의 방향을 건축물의 평면상 대표 방향으로 정의하였다(Kong et al., 2023). 이러한 방법을 활용하여 내부 데이터 결손의 영향을 최소화하고자 하였다.
두 모델에서 산정된 장변의 방향각을 각각 과 로 정의하고, 두 모델 간의 회전각 차이는 아래의 식(6)과 같이 산정하였다.
다만, 최소 외접 사각형의 장변은 방향성이 없는 축으로 정의되므로 동일한 장변에 대해 180° 반전된 방향이 존재할 수 있다. 이에 본 연구에서는 식 (6)을 통해 산정된 회전각 𝜃와 𝜃+180∘를 후보 회전각으로 설정하였다. 두 후보 회전각을 BIM 기반 포인트클라우드에 적용한 후, 드론 기반 포인트클라우드와의 최하단 바닥 영역의 XY 점유 Grid IoU를 비교하였다. 더 높은 Grid IoU를 나타내는 방향을 최종 회전 방향으로 산정하였다. 이를 통해 최소 외접 사각형의 장변에서 발생하는 180° 방향 모호성을 보완하였다.
이러한 과정을 바탕으로 산정된 회전각을 이용하여 BIM 포인트를 XY 평면상에서 회전하였다. 이때, 앞선 단계에서 정렬된 Convex Hull의 중심점을 회전 중심으로 설정하였는데 이는 회전 정렬에 의해 두 모델의 중심 위치가 다시 이탈되지 않도록 하기 위함이다. 따라서 BIM 포인트의 회전 변환은 아래의 식(7)과 같이 나타낼 수 있다.
여기서 와 는 회전 중심으로 사용된 Convex Hull의 중심좌표이며, 𝜃는 BIM과 드론 기반 포인트클라우드의 장변 방향 차이를 의미한다. 드론 기반 포인트클라우드를 고정한 상태에서 BIM 모델을 회전시킴으로써 두 모델의 평면상 방향을 일치시켰다. 이러한 과정을 적용한 결과는 Figure 8과 같다.
5. 시각화 및 정합 정확도 분석
5.1 정합 결과 시각화
본 연구에서는 건설현장의 품질관리를 위해 BIM과 드론 기반의 포인트클라우드 모델 간의 자동 정합을 진행하였다. 그리하여 이를 시각화하여 육안상으로 자동 정합 프로세스의 결과를 분석할 필요가 있다. 따라서 본 연구에서 제안한 자동 정합 프로세스를 해당 모델에 적용하여 시각화한 결과는 Figure 9와 같다.
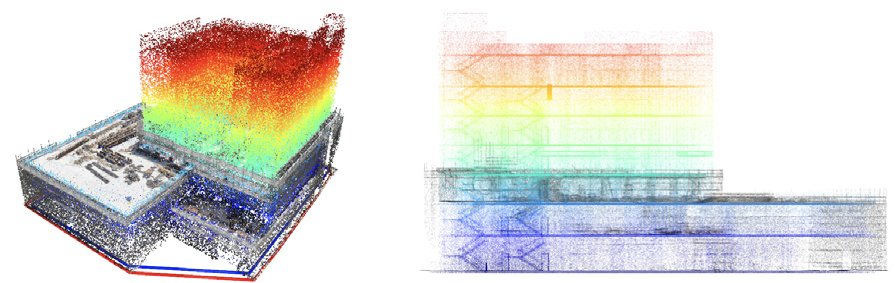
시각화한 결과, 두 모델의 주요 외곽 형상과 중심 위치가 유사하게 배치되는 것으로 나타났다. 다만, 두 모델에서 추출된 바닥 외곽선의 크기가 다른 것을 확인할 수 있다. 이는 드론으로 취득한 포인트클라우드 모델에 외부 가설시설물이 포함되어 있으며, 반대로 설계정보를 기반으로 구축된 BIM 모델에는 이러한 객체가 포함되지 않기 때문에 발생한 것이다.
5.2 정합 정확도 분석
5.2.1 대응 수평 평면 추출
본 연구에서는 시각적 분석뿐만 아니라 두 모델에서의 동일한 건축 부위를 기준으로 정합 정확도를 분석할 필요가 있다. 그러나 드론 기반 포인트클라우드의 외벽 주변에는 가설시설물과 같은 현장 객체가 다수 포함되어 있어, 외벽을 기준으로 두 모델 간의 대응 관계를 분석하기에는 한계가 있다. 또한, 드론 촬영이 주로 건물 외부에서 이루어짐에 따라 내부 공간에 데이터가 충분히 생성되지 않아 내부 객체를 활용해서 분석하기에도 한계가 존재한다.
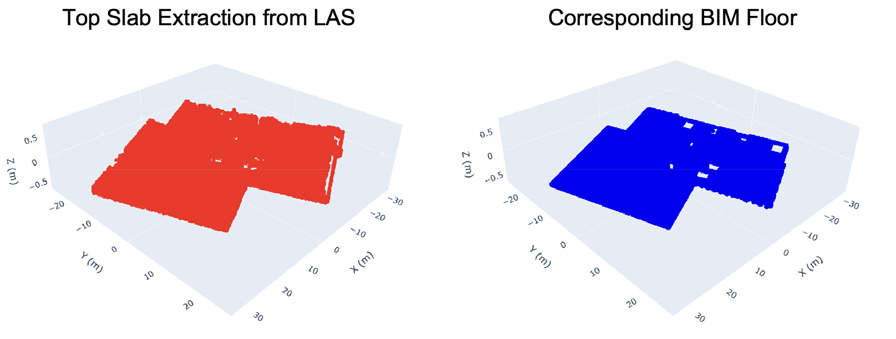
이에 본 연구에서는 드론 촬영 시에 건축물 최상부의 슬래브 표면정보를 비교적 안정적으로 취득할 수 있다는 점을 고려하여 최상부 슬래브의 수평 평면을 정합 정확도 분석 대상으로 선정하였다. 또한, BIM 모델에서도 동일한 위치에 대응하는 슬래브 평면을 명확하게 추출할 수 있으므로, 두 데이터 간의 정합 상태를 비교 및 분석하기 위한 기준으로 적합하다고 판단하였다. 추출 과정으로는 정합된 데이터를 바탕으로 CloudCompare 프로그램에 적용하여 최상부 슬래브 영역을 수동으로 선택 및 분할하여 대응 수평 평면을 추출하였다. 따라서 BIM과 드론 기반 포인트클라우드에서 각각 추출한 대응 수평 평면을 시각화한 모습은 Figure 10과 같다.
5.2.2 정합 오차 분포에 대한 히트맵 분석
두 모델의 대응 평면을 선정한 것을 바탕으로 평면상 위치 및 형상의 일치 정도를 분석하고자 한다. 이를 위해 두 데이터의 대응 평면을 250mm 크기의 동일한 XY 격자 공간으로 변환하였다. 각 Grid의 대표 높이는 해당 영역에 포함된 포인트의 Z축의 중앙값을 이용하여 산정하였다.
본 연구에서는 두 데이터가 모두 존재하는 공통 Grid의 경우, 각 Grid의 대표 높이 차이 를 거리 오차로 산정하였다. 반면, 한쪽 데이터에만 존재하는 비중첩 Grid의 경우 XY 평면상 가장 가까운 상대 데이터의 점유 Grid를 탐색하고, 두 Grid 간 수평거리와 높이 차이를 결합한 3차원 거리를 산정하였다. 이를 통해 중첩 영역뿐만 아니라 데이터 결손 및 외곽 형상 차이가 존재하는 영역을 포함하여 Grid 기반 거리 오차를 분석하였다.
또한, 제안 방법에서 XY 평행이동 및 회전 정렬에 따른 수평 방향 정합 성능을 평가하기 위해 Grid IoU를 함께 산정하였다. Grid IoU는 두 대응 평면이 공통으로 점유하는 Grid의 수를 두 평면이 점유하는 전체 Grid의 합집합 수로 나누어 산정하였다. 따라서 XY 방향의 위치 또는 회전 차이가 증가할수록 두 평면의 중첩 영역이 감소하므로 수평 방향 정합 정도를 확인할 수 있다.
그리하여 두 모델의 중첩도와 정합 오차 분포에 대한 히트맵을 시각화한 결과는 아래의 Figure 11과 같다.
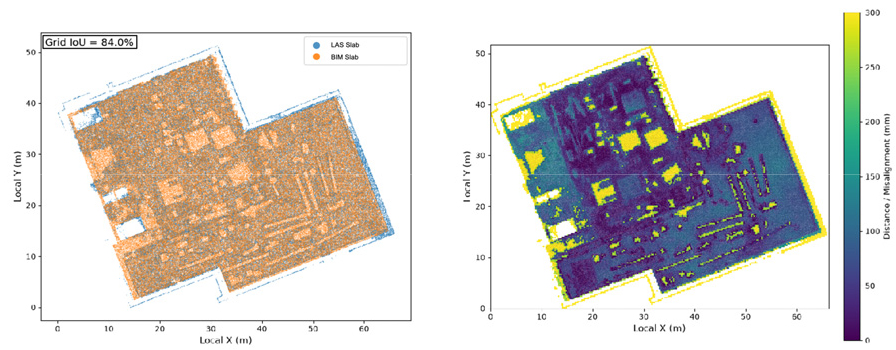
Figure 11의 (Left)는 두 대응 평면의 중첩 결과를 나타낸 것으로, 공통으로 점유된 격자와 전체 점유 격자의 비율을 이용하여 Grid IoU를 산정하였다. 분석 결과, Grid IoU는 약 84.0%로 나타나, 주요 외곽 형상과 내부 영역이 중첩되는 것을 확인할 수 있다.
(Right)는 산정된 거리 오차를 공간적으로 나타낸 히트맵이다. 히트맵의 색상 범위는 국부적인 오차 분포를 명확하게 나타내기 위해 0~300mm로 설정하였다. 300mm를 초과하는 값은 색상 상한으로 표현하되, 전체 거리 오차 통계 산정에는 모두 포함하였다. 분석 결과, 대부분의 내부 영역에서는 상대적으로 낮은 거리 편차가 나타난 것으로 확인된다. 반면, 외곽부와 일부 영역에서는 비교적 큰 거리 편차가 확인되었다. 이러한 편차는 실제 건설현장 데이터에 포함된 가설시설물 존재 및 내부 데이터 결손으로 두 데이터 간의 형상이 서로 상이한 영역의 영향을 받은 것으로 판단된다.
5.2.3 평면 간 거리 오차 분석
앞서 정의한 동일한 Grid 기반 거리 오차 값을 이용하여 전체 대응 평면의 거리 오차 분포를 분석하였다. 두 모델의 중첩에 대한 Grid IoU와 거리 오차 히트맵을 활용하여 BIM과 LAS 대응 평면의 공간적 중첩 정도와 오차 발생 위치를 분석하였다. 하지만 이는 전체 대응 평면에서 거리 오차가 어떠한 범위에 집중되어 있는지를 정량적으로 파악하기 어렵다. 이에 Figure 11의 히트맵 산정에 사용된 동일한 거리 오차 데이터를 이용하여 전체 오차 분포를 추가적으로 분석하였다. 산정된 거리 오차는 히스토그램을 통해 구간별 분포를 나타내었으며, 전체적인 밀도 분포의 경향을 확인하고자 KDE (Kernel Density Estimation) 곡선을 함께 적용하였다. 또한, 큰 거리 오차에 따른 분포의 영향을 함께 확인하기 위해 Median, RMSE, Max 수치를 산정하여 전체 분포의 특성을 확인하고자 하였다. 따라서 이를 나타낸 그래프는 아래의 Figure 12와 같다.
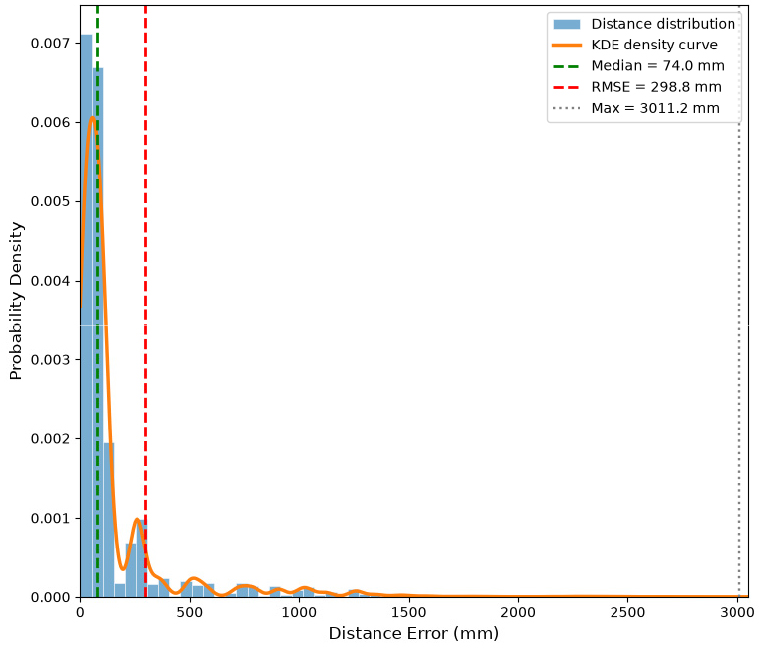
결과를 살펴보면, 거리 오차는 낮은 오차 구간에서 상대적으로 높은 분포 밀도를 보이며, KDE 곡선에서도 낮은 거리 오차 구간에서 높은 밀도가 형성되는 것을 확인할 수 있다. 또한, Median은 약 74mm, RMSE는 약 299mm로 산정된 것을 확인하였다.
반면, 일부 영역에서는 상대적으로 큰 거리 오차가 발생하여 분포가 우측으로 길게 형성되었으며, Max 수치로는 3,011mm로 나타났다. 이러한 큰 거리 오차는 앞서 언급한 문제점들로 인하여 두 대응 평면의 형상이 국부적으로 일치하지 않는 영역의 영향을 받은 것으로 판단된다.
5.2.4 기존 정합 방법과의 거리 오차 비교
제안한 정합 방법의 성능을 기존 점군 정합 방법과 비교하기 위해 동일한 데이터를 대상으로 ICP 정밀 정합, FPFH 기반 전역 정합 후의 ICP 정밀 정합을 적용하여 비교하고자 하였다. 비교 조건을 통일하기 위해 두 가지의 비교 방법 모두 Z축 정렬과 XY 평행 정렬을 초기에 수행하였으며, 회전각은 사전에 부여하지 않고 각 정합 방법을 통해 산정되도록 하였다.
각 방법의 거리 오차는 5.2.2에서 정의한 동일한 250mm Grid 기반 거리 오차 산정 방법을 적용하여 계산하였으며, 앞서 선정한 동일 대응 평면을 기준으로 평가하였다. 따라서 비교한 거리 오차 결과는 아래의 Table 3과 같다.
Table 3.
Comparison of distance errors among alignment methods
| Distinction | Mean | RMSE | Median | StdDev | Max |
| ICP [mm] | 259 | 436 | 181 | 351 | 3,807 |
|
FPFH + ICP [mm] | 985 | 2,194 | 202 | 1,960 | 13,121 |
| Proposed Method [mm] | 151 | 299 | 74 | 258 | 3,011 |
Table 3에서 ICP를 단독으로 적용한 경우, Mean은 259mm, RMSE는 436mm로 나타났다. 또한, FPFH 기반 전역 정합 후 ICP 정밀 정합을 진행한 경우에는 Mean 985mm, RMSE 2,194mm로 나타났다. 반면, 본 연구에서 제안한 정합 방법에서는 Mean 151mm, RMSE 299mm로 나타나 기존의 정합 방법들보다 낮은 거리 오차를 보였다.
또한, Median, StdDev, Max 수치에서도 전체적으로 모든 평가 지표에서 상대적으로 낮은 수치를 보였다. 특히, FPFH + ICP의 경우에서는 시공 중 현장에 포함된 가설시설물과 내부 데이터 결손의 문제로 인하여 두 데이터 간의 형상 차이로 인해 전역 특징 대응이 불안정하게 형성되면서 상대적으로 큰 거리 오차가 발생한 것으로 판단된다.
따라서 본 연구에서 제안한 Convex Hull 기반 정합 방법은 전체 점군의 국부 특징 대응에 직접적으로 의존하는 기존 방법과 비교하여, 현장 객체 및 데이터 결손이 포함된 대상 데이터에서도 대응 평면의 위치와 방향을 안정적으로 정렬하는 결과를 나타냈다.
6. 결 론
본 연구에서는 드론 기반 포인트클라우드와 BIM 간의 정합 과정에서 나타나는 실제 건설현장 데이터의 특성과 기존 정합 방식 한계를 개선하기 위해, Convex Hull을 활용한 자동 정합 방안을 제안하였다. 연구 대상인 건설현장은 가설시설물을 비롯한 다양한 비대상 객체들이 존재하고 있으며, 드론 촬영의 특성상 건축물 내부 공간의 데이터가 불완전하다는 특징을 가진다. 이에 본 연구에서는 이러한 현장 데이터의 특성을 고려하여 비교적 안정적으로 자동 정합 방안을 구성하고자 건축물 최하단 바닥의 외곽선을 정합 기준으로 활용하였다.
이를 기반으로 수행한 주요 연구 과정은 다음과 같다.
첫째, 설계도면을 기반으로 BIM 모델을 구축한 후 RevitPythonShell을 활용하여 포인트클라우드 데이터로 변환하였으며, 실제 공사현장을 드론으로 촬영하여 현장 포인트클라우드를 구축함으로써 설계상태와 실제 시공상태를 나타내는 두 3차원 데이터를 확보하였다.
둘째, 두 모델에 Z축 정렬과 Convex Hull 기반 바닥 외곽 형상 추출을 진행하여 초기 정렬을 진행하였다. 또한, Convex Hull의 중심점을 바탕으로 XY 중심 정렬, 최소 외접 사각형의 장변 방향을 이용하여 BIM 모델의 위치와 방향을 활용한 회전 정렬을 순차적으로 수행하여 자동 정합 프로세스를 적용하였다.
셋째, 정합 결과를 시각적으로 분석한 결과, 두 모델의 주요 위치와 방향이 전반적으로 유사하게 정렬된 것을 확인할 수 있었다. 또한, 정합 정확도 분석을 위해 대응 평면인 최상부 슬래브를 바탕으로 분석하였다. 분석 결과로는 두 모델의 중첩도를 의미하는 Grid IoU는 84.0%로 나타났으며, 정합 오차에 관한 히트맵을 통해 주요 중첩 영역에서 상대적으로 낮은 거리 편차가 분포하는 것을 확인하였다.
넷째, 정합 결과에 대한 정량적 분석을 수행하였다. 먼저, 대응 평면 간의 Grid 기반 거리 오차를 분석한 결과에서 상대적으로 낮은 범위에 주로 분포하는 것을 확인하였다. 또한, Median은 74mm, RMSE는 299mm로 나타났다. 반면, 일부 영역에서는 상대적으로 큰 거리 오차가 발생하여 최대 3,011mm의 오차가 나타났다. 이러한 큰 오차는 현장 포인트클라우드에 포함된 가설시설물과 비대상 객체, 그리고 드론 촬영 특성에 따른 내부 데이터 결손으로 인해 두 대응 평면의 형상이 국부적으로 일치하지 않는 영역에서 발생한 것으로 판단된다.
또한, 제안한 방법의 정합 성능을 기존 점군 정합 방법과 비교하기 위해 동일한 데이터를 대상으로 ICP 및 FPFH+ICP 정합 방법을 각각 적용하였다. 그 결과, ICP의 Mean과 RMSE는 각각 259mm, 436mm로 나타났으며, FPFH+ICP는 각각 985mm, 2,194mm로 나타났다. 반면, 본 연구에서 제안한 방법은 Mean 151mm, RMSE 299mm로 나타나 기존의 두 정합 방법보다 낮은 거리 오차를 보이는 것을 확인할 수 있었다. 또한, Median 수치도 74mm로 나타나, 현장 객체와 데이터 결손이 포함된 조건에서도 대응 평면의 위치와 방향을 비교적 안정적으로 정렬할 수 있음을 확인하였다.
이러한 분석 결과를 통해 본 연구에서 제안한 Convex Hull 기반 정합 방법은 전체 점군의 국부 특징 대응에 직접적으로 의존하기보다는 두 데이터에서 공통적으로 확인 가능한 바닥 외곽 형상을 기준으로 정합함으로써, 실제 건설현장에서 취득한 드론 기반 포인트클라우드와 BIM 기반 포인트클라우드를 동일 공간상에 정렬하는 방법으로 활용 가능성이 있음을 확인하였다.
다만, 본 연구에서는 장변과 단변의 구분이 비교적 명확한 평면 형상의 단일 건축물을 대상으로 정합 방법을 적용하였다. 따라서 오목한 형태가 큰 평면에서는 Convex Hull의 중심이 실제 건축물 형상의 중심과 차이를 보일 수 있으며, 정사각형에 가까운 평면에서는 최소 외접 사각형의 장변 방향을 명확하게 결정하기 어려울 수 있다. 또한, 현장 포인트클라우드의 외곽에 가설시설물이나 비대상 객체가 존재하는 경우 Convex Hull이 해당 객체까지 포함하여 확장될 수 있으며, 이에 따라 중심점의 편향이나 XY 방향의 정합 잔차가 발생할 가능성이 있다.
따라서 향후 연구에서는 다양한 평면 형상과 공정 단계의 건축물을 대상으로 제안 방법의 적용성을 추가적으로 검증할 필요가 있다. 또한, 정합 이전에 가설시설물과 비대상 객체 및 이상점을 제거할 수 있는 전처리 과정을 보완하고, Convex Hull뿐만 아니라 Alpha Shape와 같이 오목한 외곽 형상을 반영할 수 있는 방법과의 비교를 통해 다양한 건축물 형상에 적용 가능한 정합 방법으로 확장할 필요가 있다.